




Política de privacidadMapa del sitio
Potencia de cálculo de doble chip
Diseño biomimético de alto rendimiento
Operación con precisión milimétrica
Chasis omnidireccional con doble LiDAR
Múltiples medidas de seguridad
Operación continua 24/7
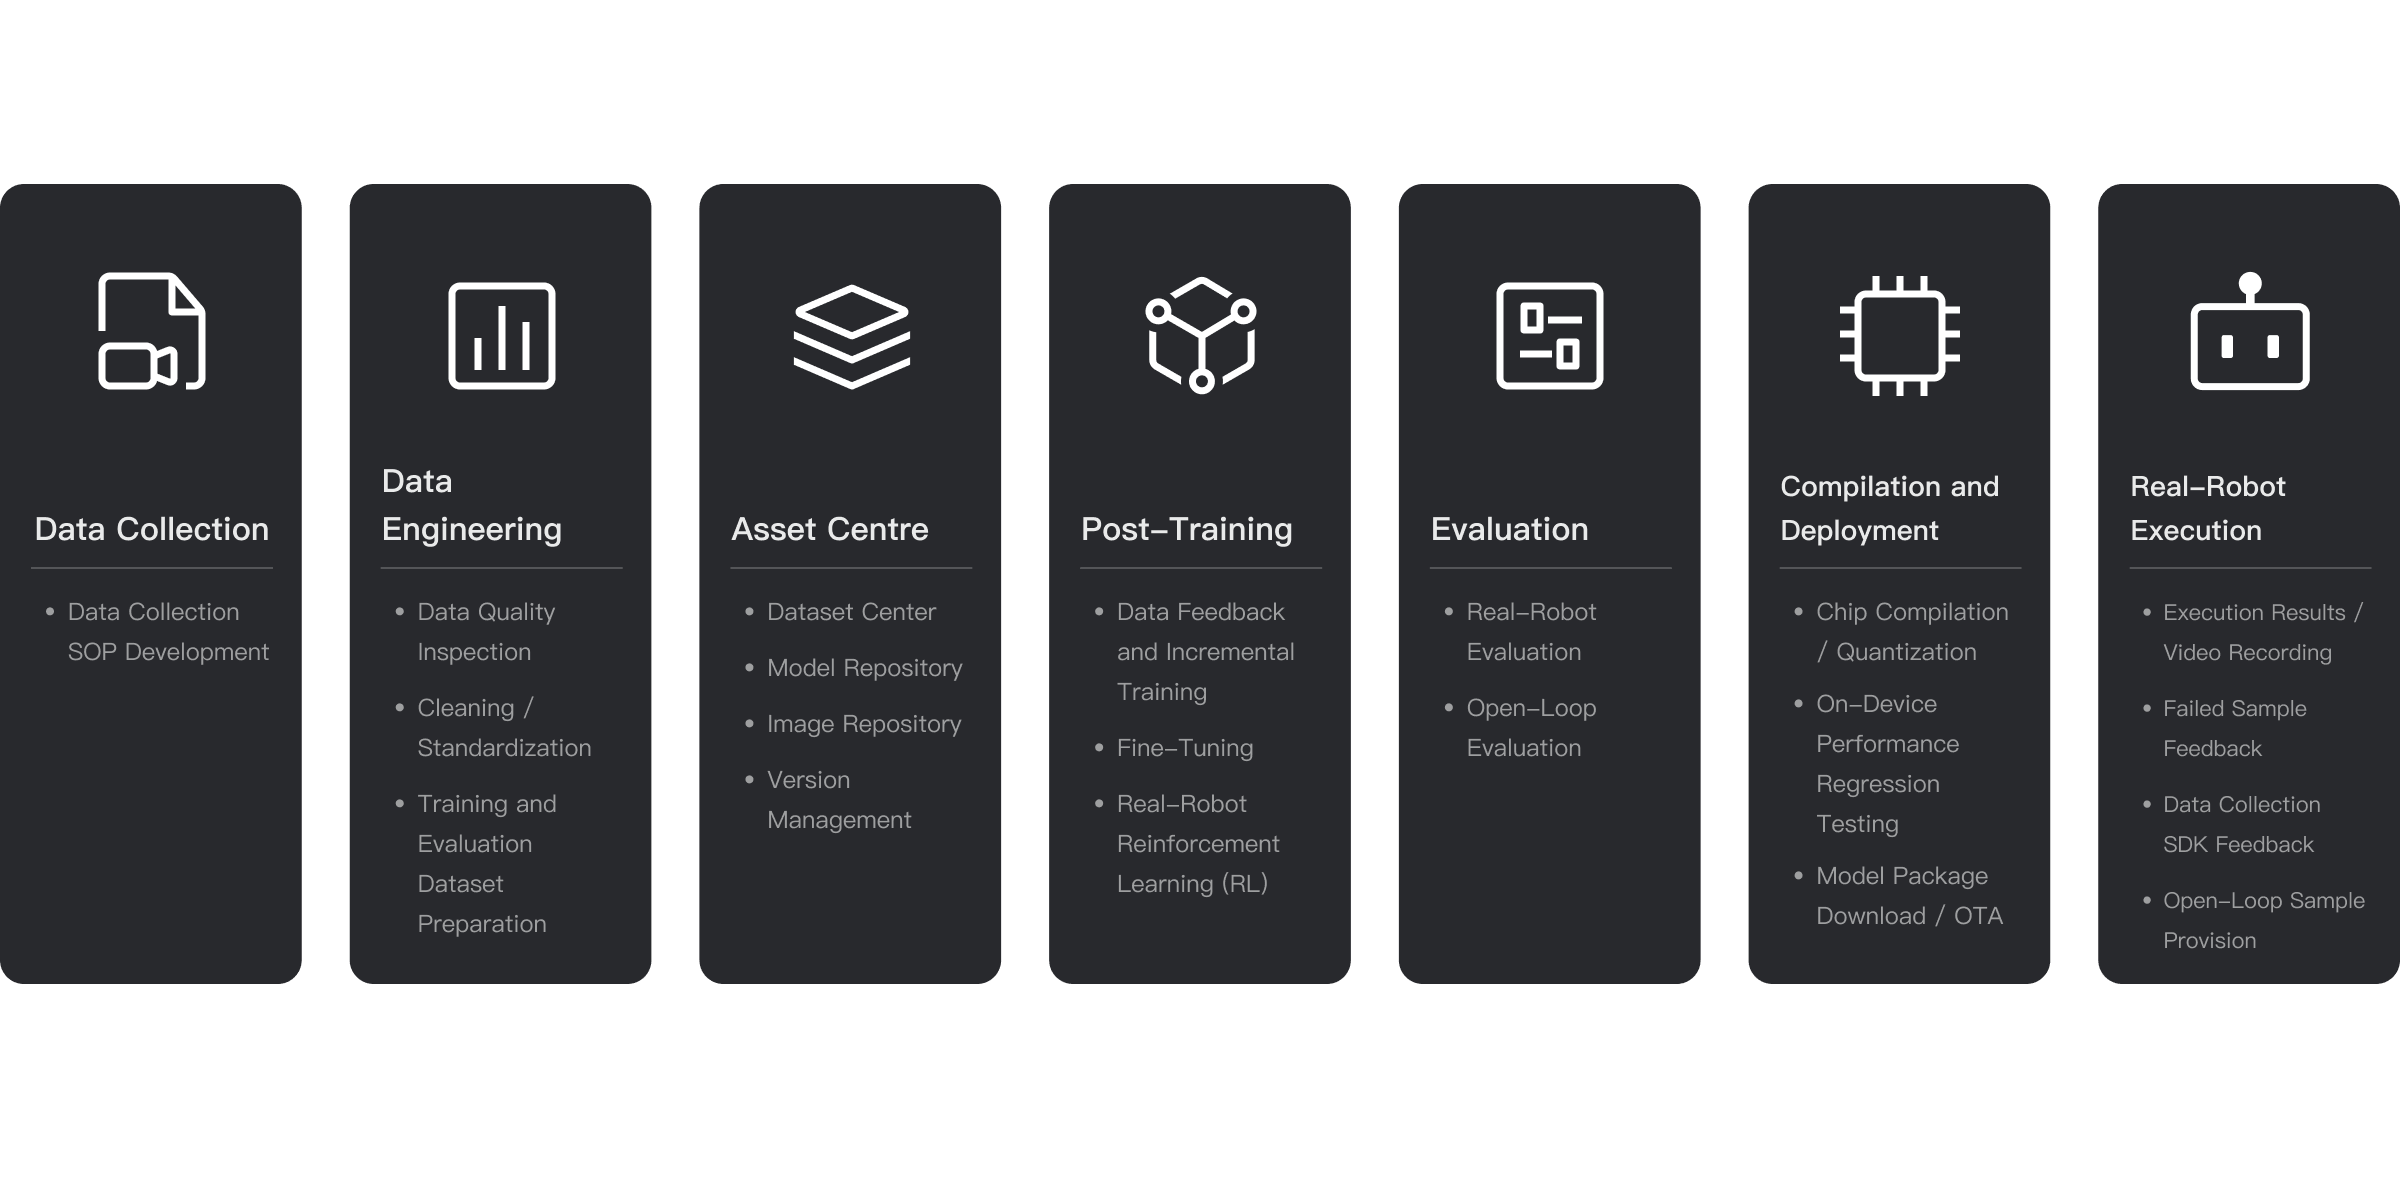
Cadena de herramientas de desarrollo de extremo a extremo
Evolución continua de modelos
Diseñado para el mundo real, evolucionando con los modelos
Impulsado por el modelo fundacional integrado PuduFM y fundamentado en el conocimiento de 16 industrias de todo el mundo. Desarrollado sobre una plataforma de doble chip, el PUDU D7 aprende y evoluciona continuamente a través de tareas en el mundo real.
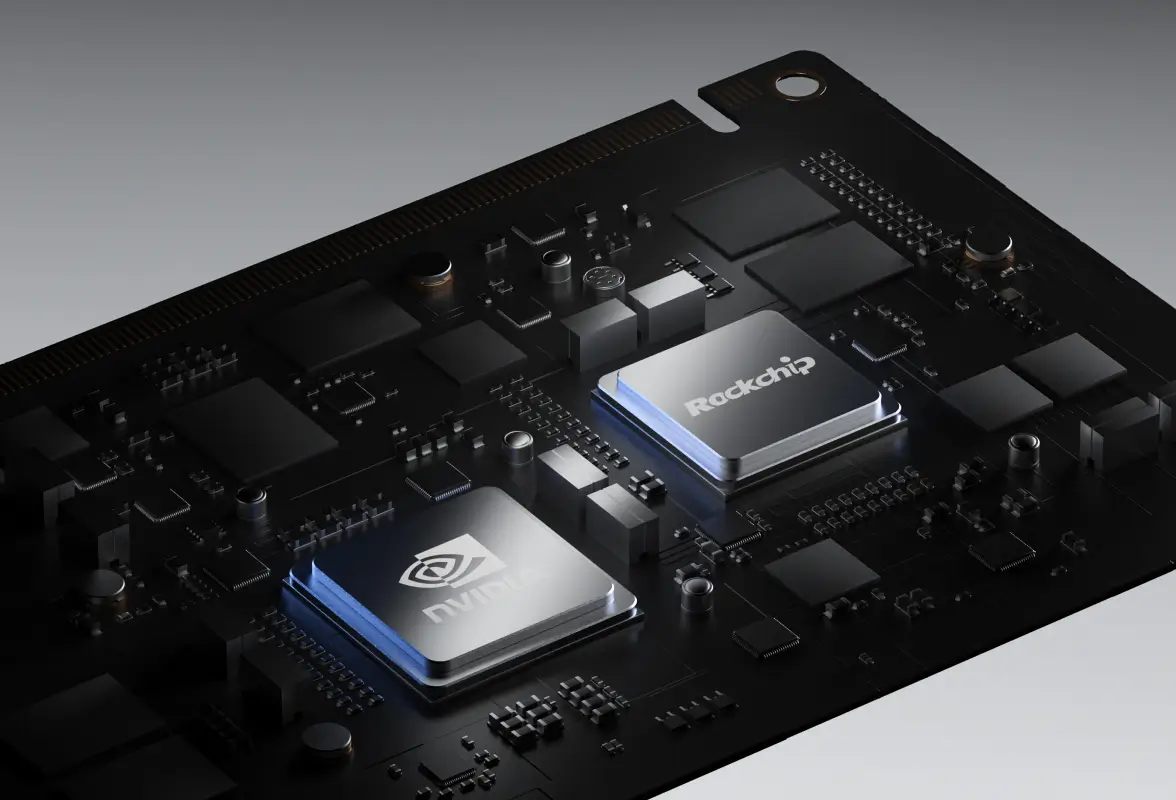
Potencia de cálculo de doble chip, rendimiento fiable
La plataforma de doble chip NVIDIA Jetson Orin + RK 3588* ofrece una potente capacidad de cómputo para un funcionamiento continuo y estable. *Admite actualizaciones personalizadas a chips de especificaciones superiores.
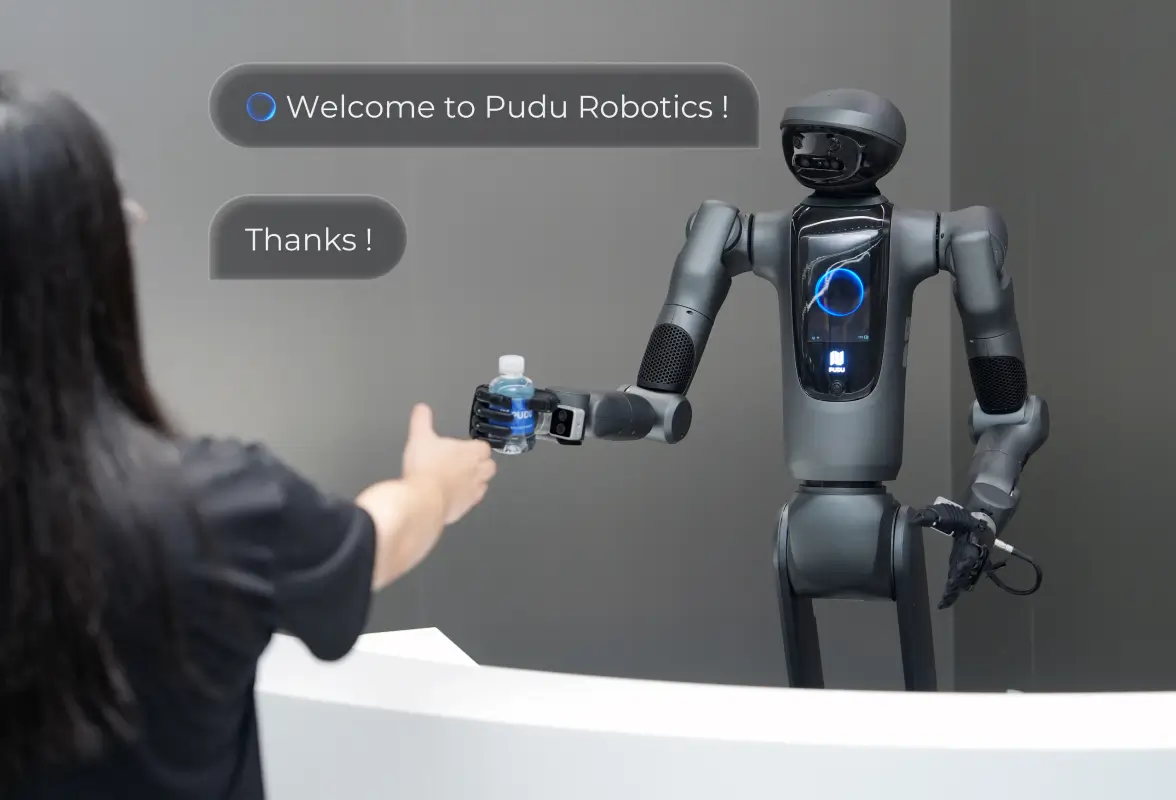
Interacción natural, respuesta rápida
Admite conversaciones de voz con IA, comprende con precisión la intención del usuario y ejecuta tareas de forma precisa.
Cuerpo biomimético, productividad fiable
Cuerpo biomimético, funcionamiento de rango completo
Brazos humanoides de 7 DoF con un alcance de 80 cm por brazo, alcance vertical de 0 a 2 m y una carga útil total de hasta 20 kg. La cintura giratoria de 180° permite un funcionamiento multidireccional.
Detección táctil, control preciso
Los sensores táctiles de alta precisión detectan la posición de contacto y la fuerza en tiempo real. La repetibilidad milimétrica permite una manipulación precisa. *Los efectores finales opcionales incluyen pinzas y manos diestras. La configuración real de los sensores puede variar.
Carga flexible, autonomía prolongada
El diseño de doble batería proporciona hasta 4 horas de autonomía, con cambio en caliente, carga durante el funcionamiento y cambio autónomo de batería para un funcionamiento ininterrumpido 24/7.
Percepción integral, colaboración segura
El LiDAR delantero y trasero con detección visual, táctil y auditiva permite una navegación precisa y la evasión de obstáculos en tiempo real en entornos complejos. El control articular dócil a nivel de milisegundos mejora la seguridad en la colaboración entre personas y robots.
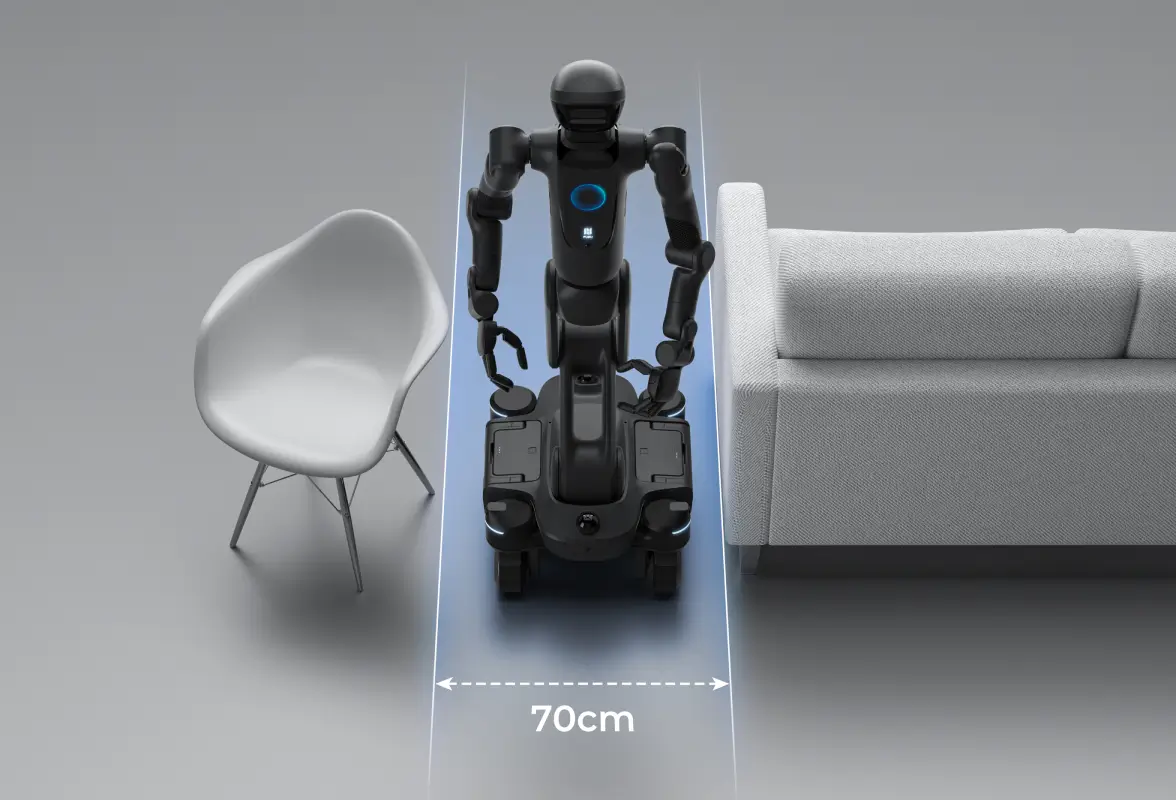
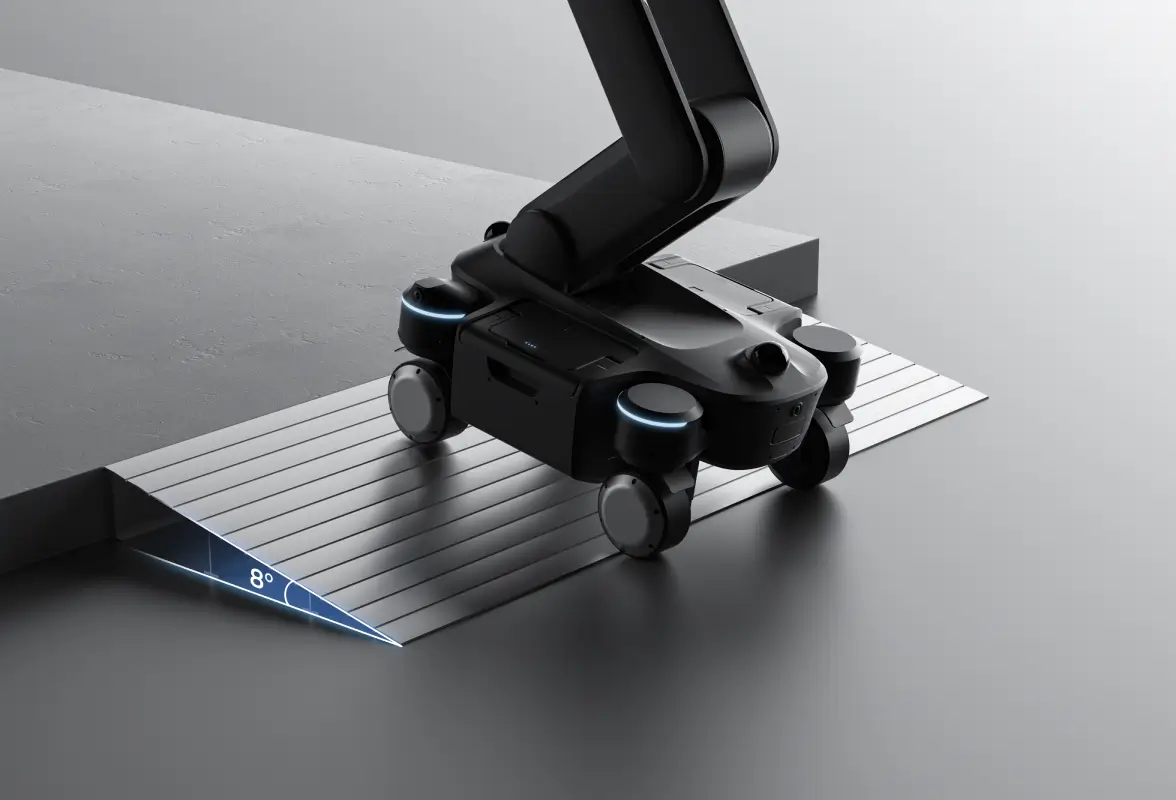
Chasis omnidireccional de 360°, movilidad ágil
Chasis omnidireccional de 360°, navega por pasillos de 70 cm de ancho y pendientes de 8° a plena carga, con una velocidad máxima de hasta 2 m/s.
Ecosistema abierto, capacidades ampliables
Plataforma de desarrollo para fines generales
Proporciona SDK y API, admite la ampliación de hardware y periféricos, y cubre el control de movimiento, la percepción del entorno, la manipulación y la interacción persona-robot. Permite el desarrollo integrado de hardware y software, así como la creación rápida de aplicaciones personalizadas.
Cadena de herramientas de desarrollo de extremo a extremo
Una cadena de herramientas integral que abarca la recopilación de datos, el control de calidad y la limpieza, el entrenamiento y la evaluación de modelos, la cuantificación, la compilación y la implementación, lo que permite un flujo de trabajo de ciclo cerrado de «datos → modelo → robot» con los propios datos de los clientes.
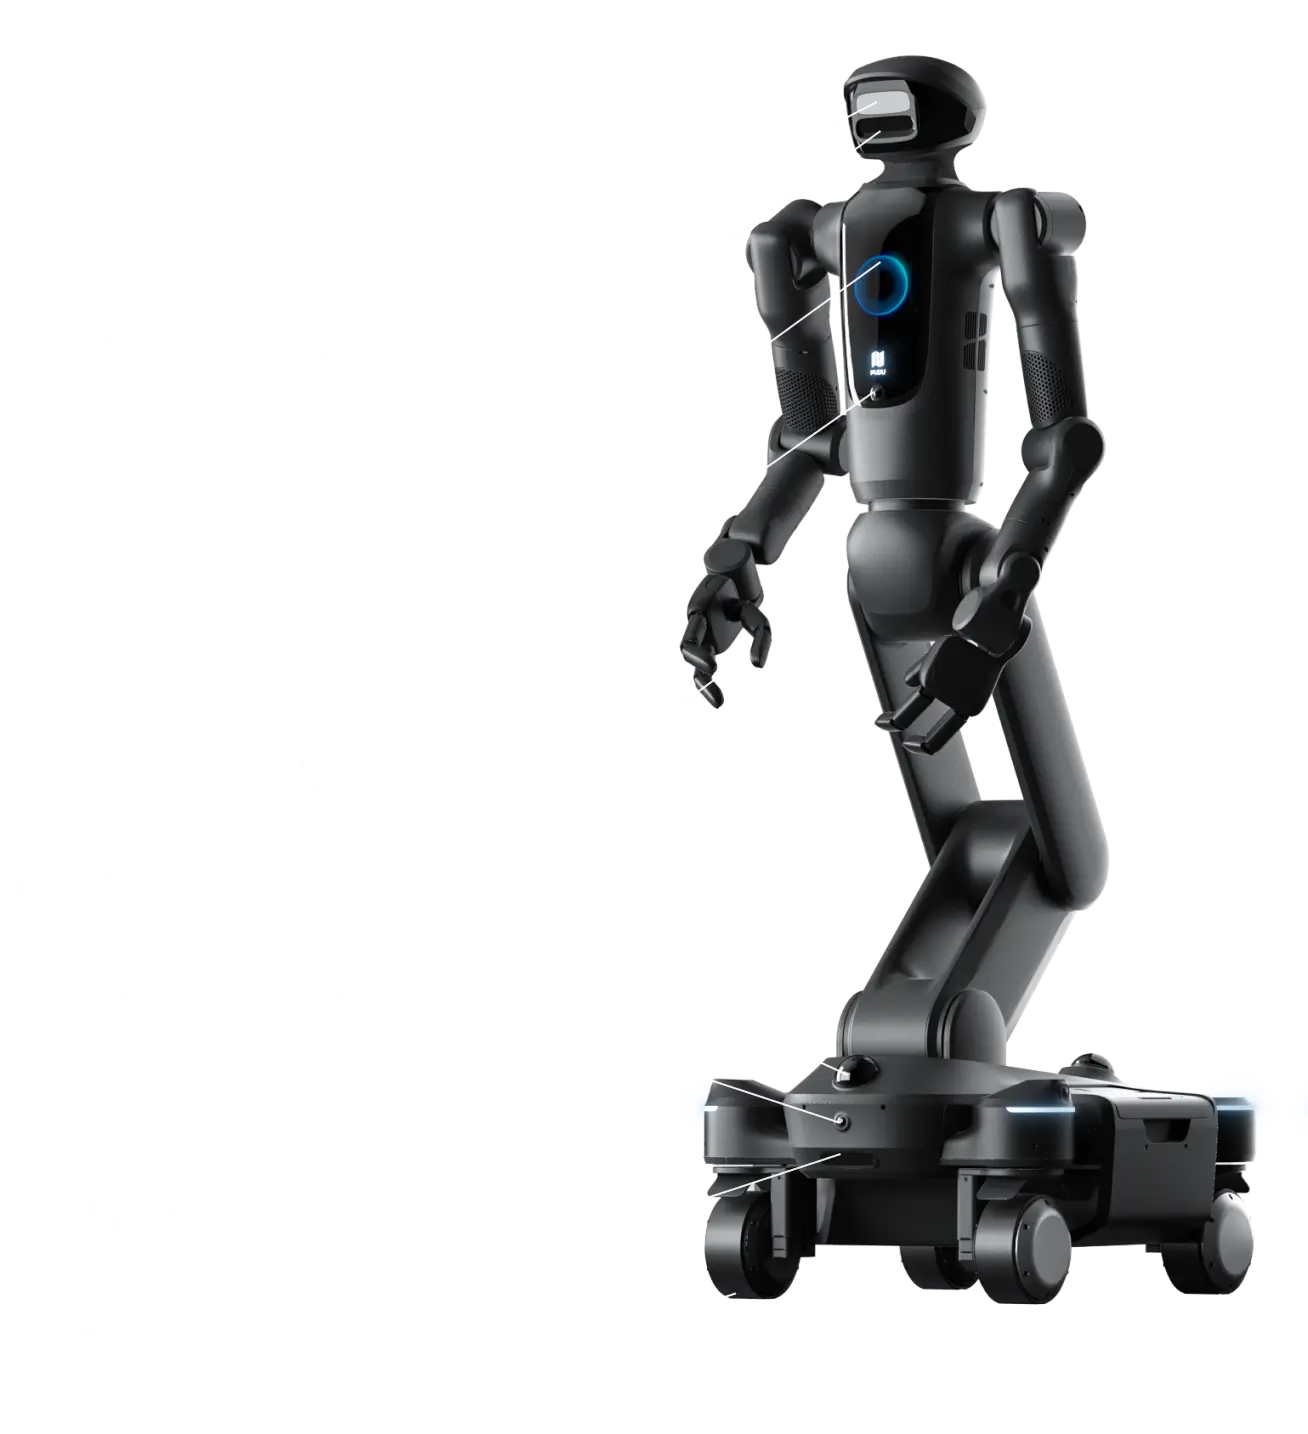
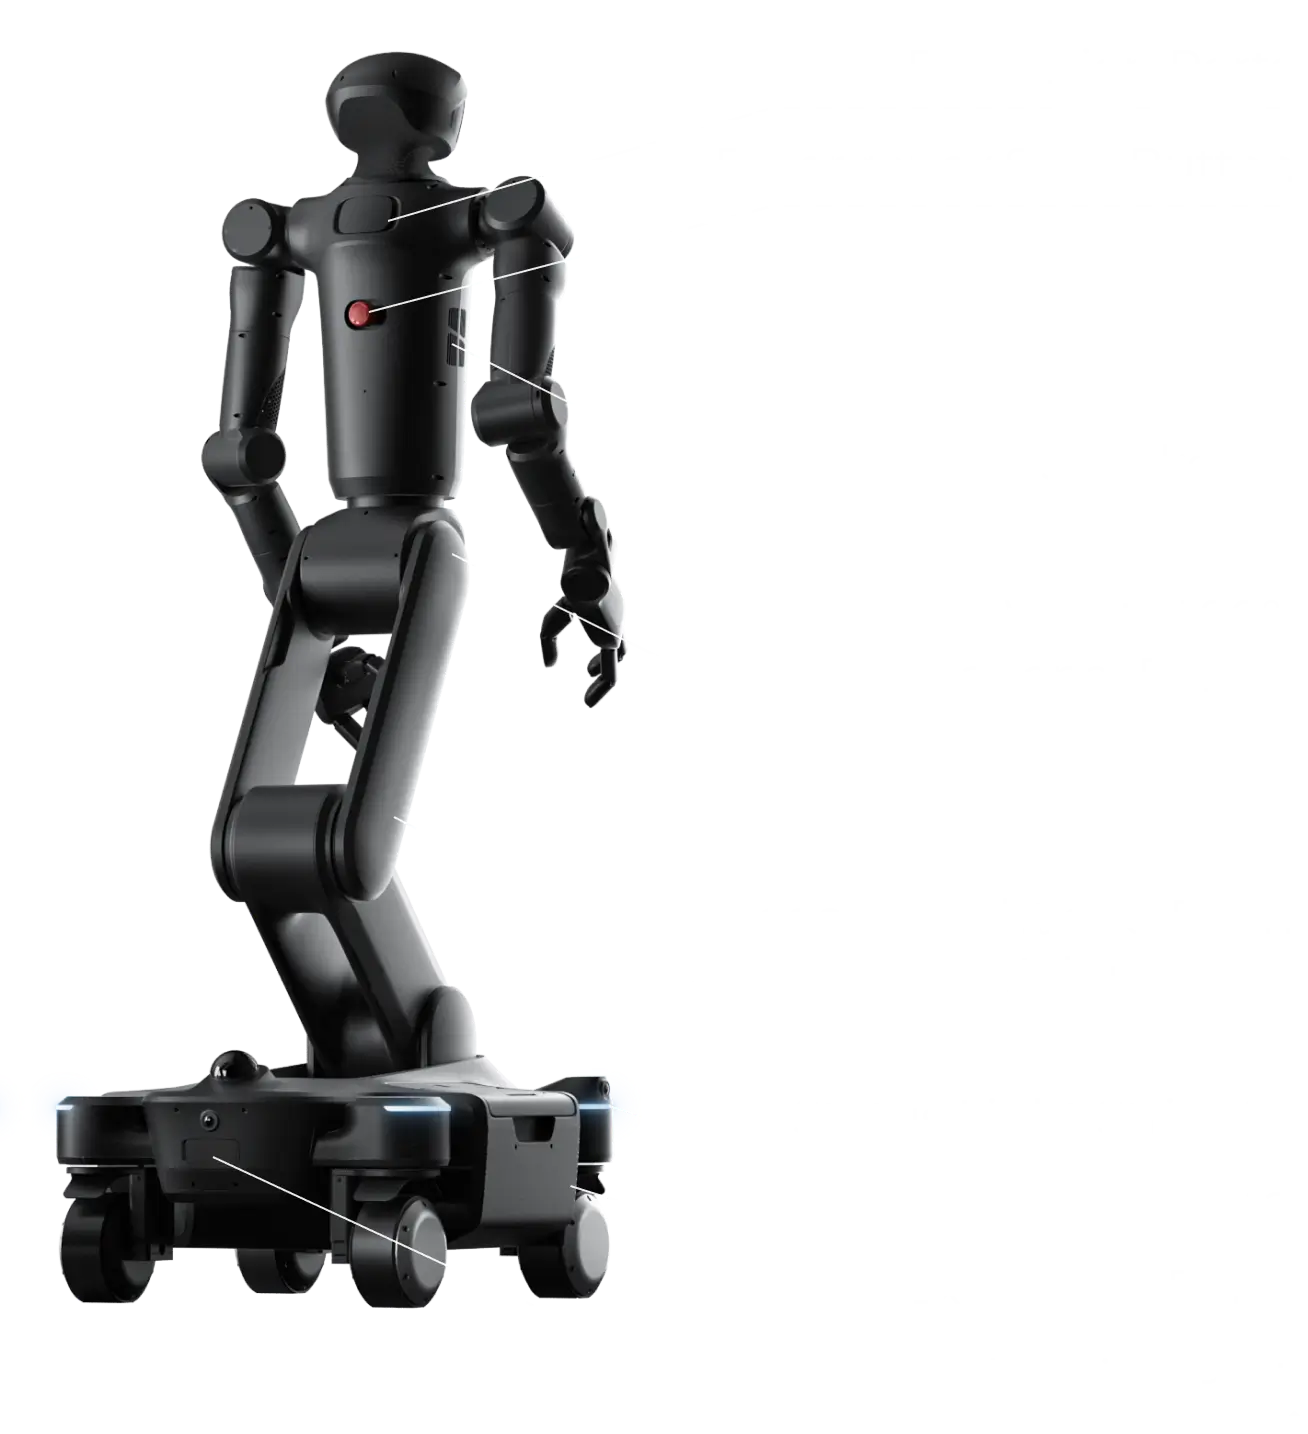
Diseño refinado, integración perfecta
Una forma práctica y estable se combina con contornos redondeados de inspiración tecnológica para crear un socio robótico profesional y cercano que se integra de manera natural en diversos entornos.
Descripción general del producto
Altura
68,9 in (175 cm)
Peso
308,6 lbs (140 kg)
Alcance de un solo brazo
31,5 in (80 cm)
Carga útil máxima
44,1 lb(20 kg)
Tiempo de funcionamiento
≥4 h (admite carga durante el funcionamiento)
Modo de movilidad
Chasis omnidireccional de 360°
Velocidad máxima
6,56 ft/s(2 m/s)
GL (grados de libertad) *excluidos los efectores finales
23
Potencia de cálculo
275 TOPS
Efectores finales
Opcional: pinza / mano robótica diestra
Contacte con nosotros
1. Algunas funciones aún no están disponibles para los clientes; consulte la documentación más reciente del producto
2. El producto se actualiza continuamente. La versión entregada puede diferir ligeramente de los materiales promocionales. Confirme los detalles con su representante de ventas
3. Todos los datos de rendimiento se basan en pruebas de laboratorio. Los resultados reales pueden variar según el entorno.
4. Las manos pueden equiparse opcionalmente con pinzas, manos robóticas diestras u otros efectores finales. La configuración real de los sensores puede variar.
Suscríbase a Noticias de PUDU