




개인정보 처리방침사이트맵
듀얼 칩 연산 성능
고성능 생체 모방 설계
밀리미터 수준의 정밀 작동
듀얼 LiDAR 전방향 섀시
다중 안전 조치
연중무휴(24/7) 연속 작동
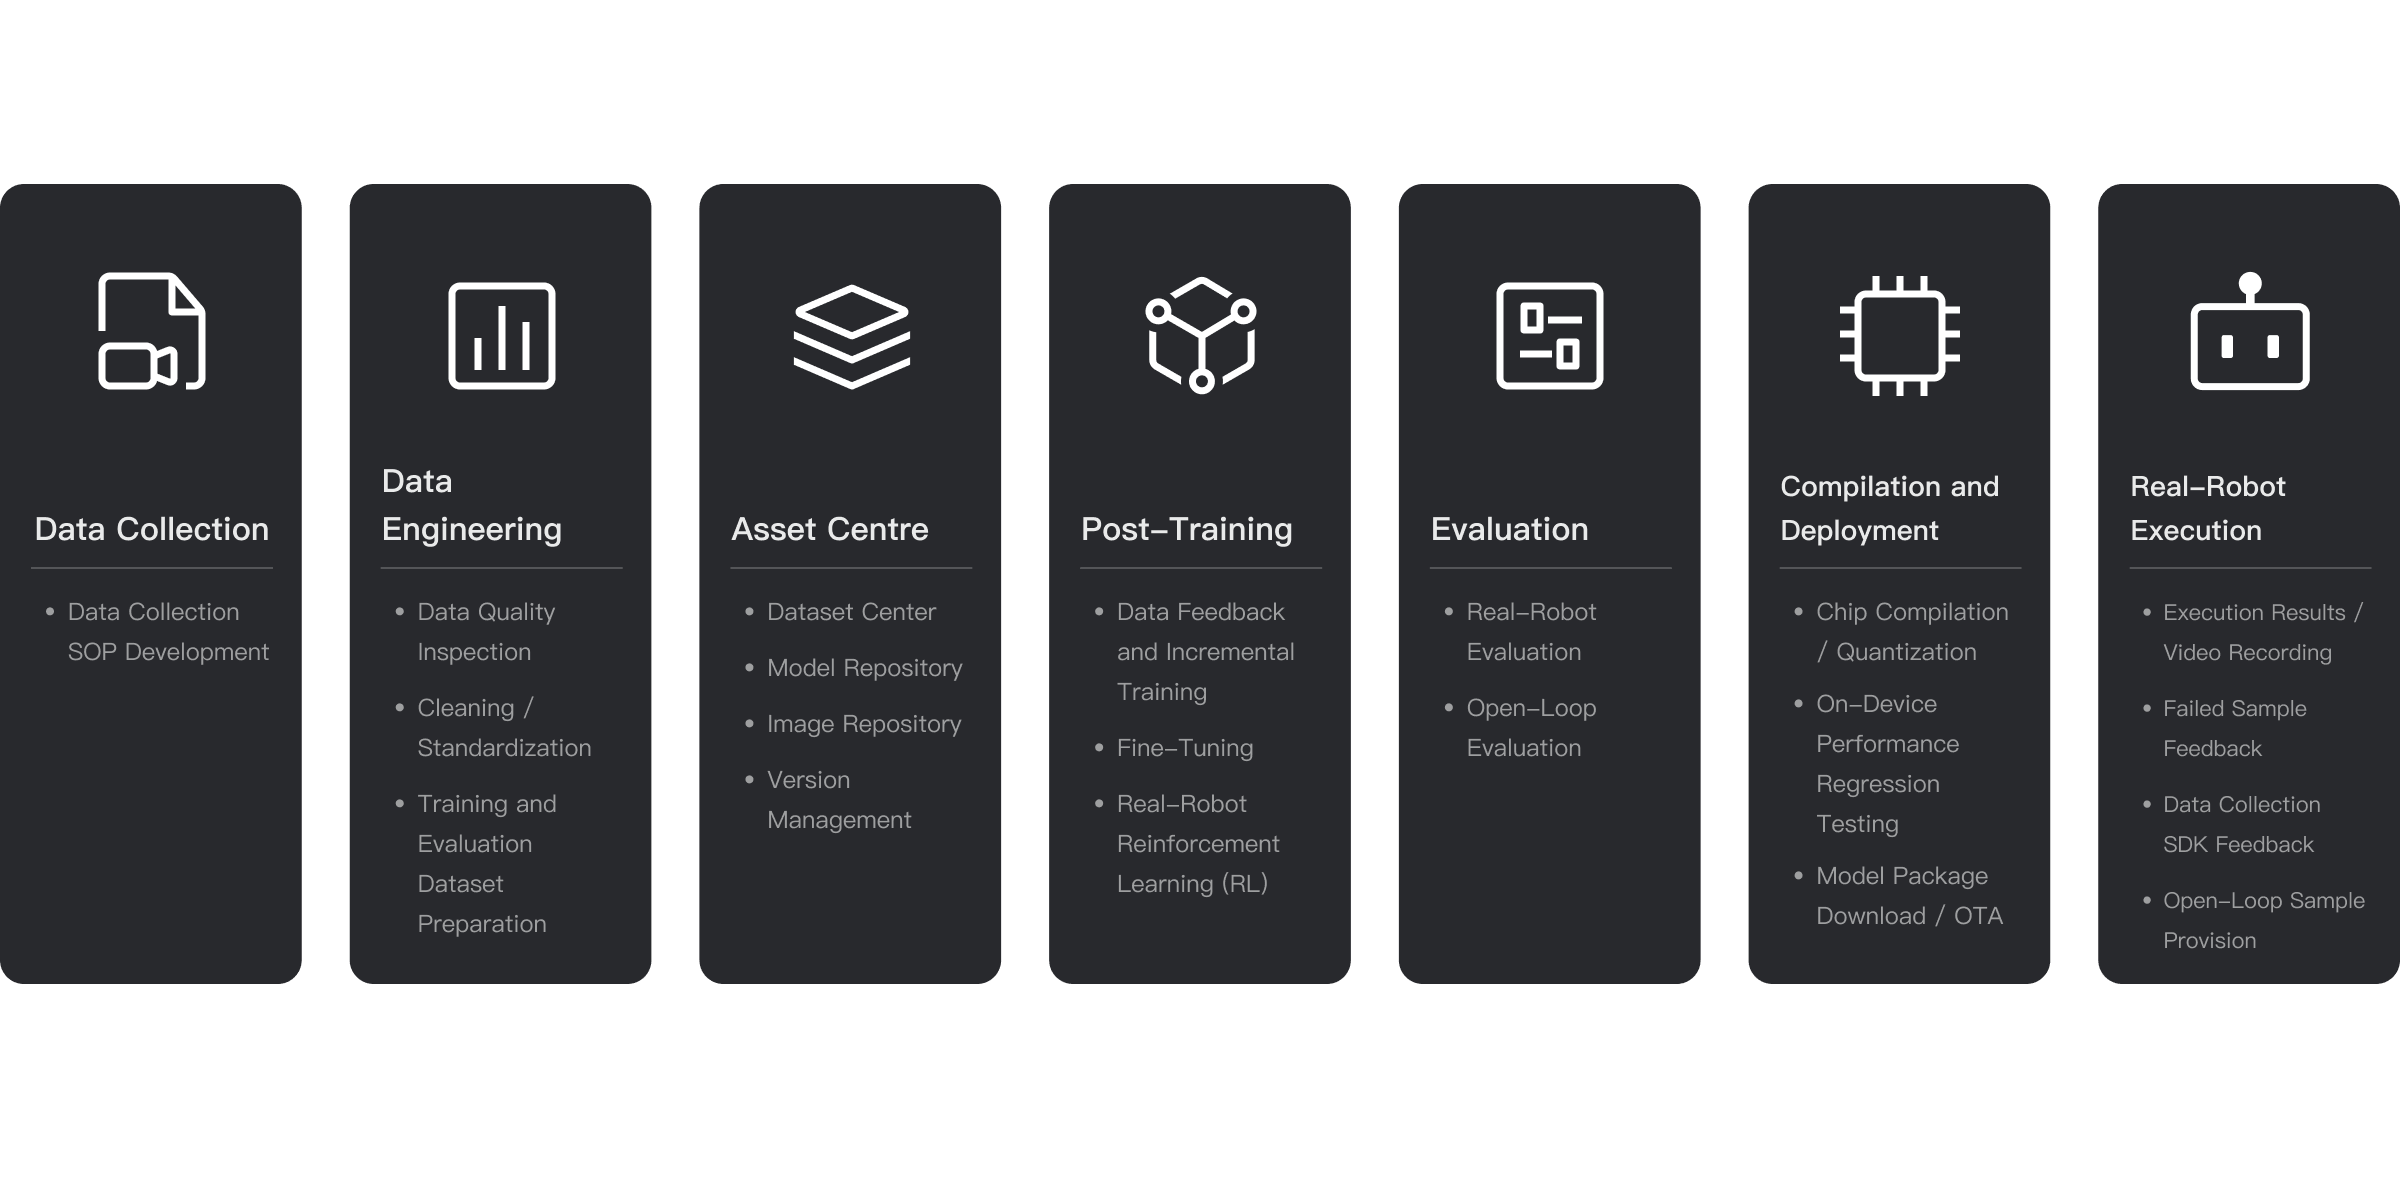
엔드투엔드 개발 툴체인
지속적인 모델 진화
현실 세계를 위해 구축되고 모델과 함께 진화합니다
전 세계 16개 산업 분야의 지식을 반영한 PuduFM 체화 기반 모델(Embodied Foundation Model)을 기반으로 구동됩니다. 듀얼 칩 플랫폼을 기반으로 제작된 푸두 D7은 실제 작업을 통해 끊임없이 학습하고 진화합니다.
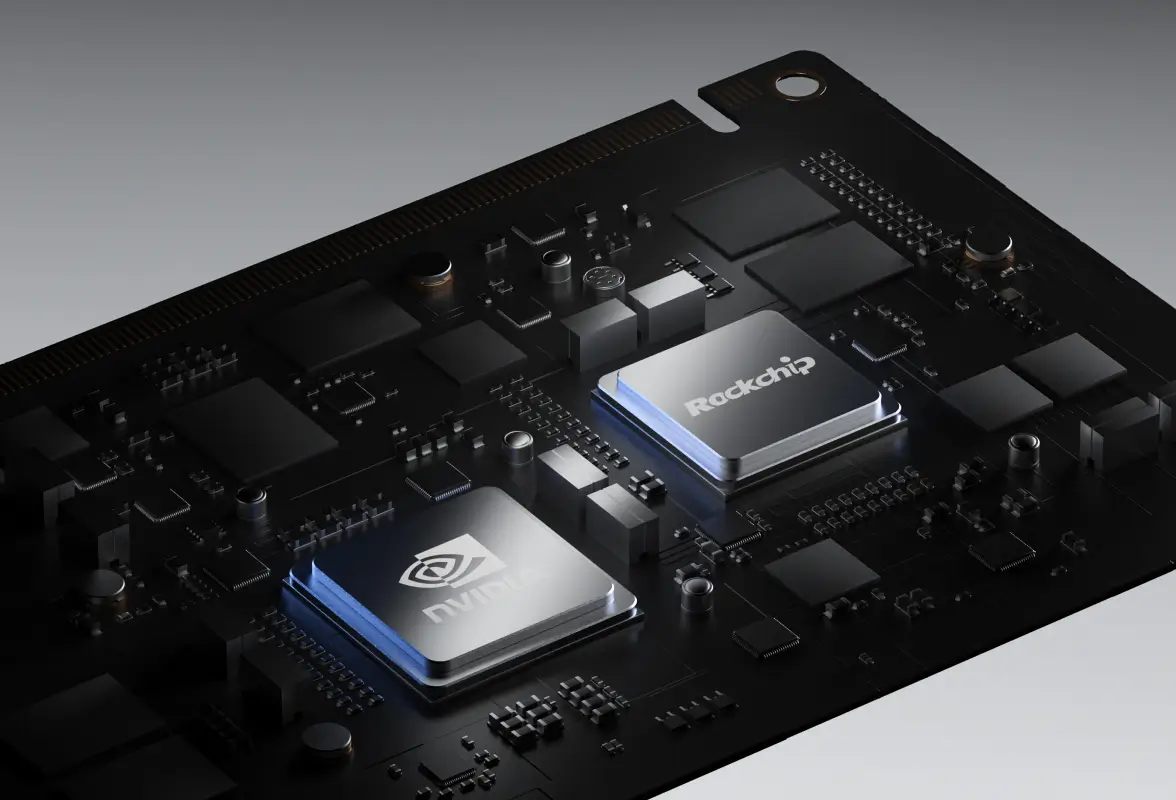
듀얼 칩 컴퓨팅 파워, 안정적인 성능
NVIDIA Jetson Orin + RK 3588 듀얼 칩 플랫폼*을 통해 강력한 컴퓨팅 성능을 제공하여 지속적이고 안정적인 작동을 지원합니다. *더 높은 사양의 칩으로 맞춤형 업그레이드를 지원합니다.
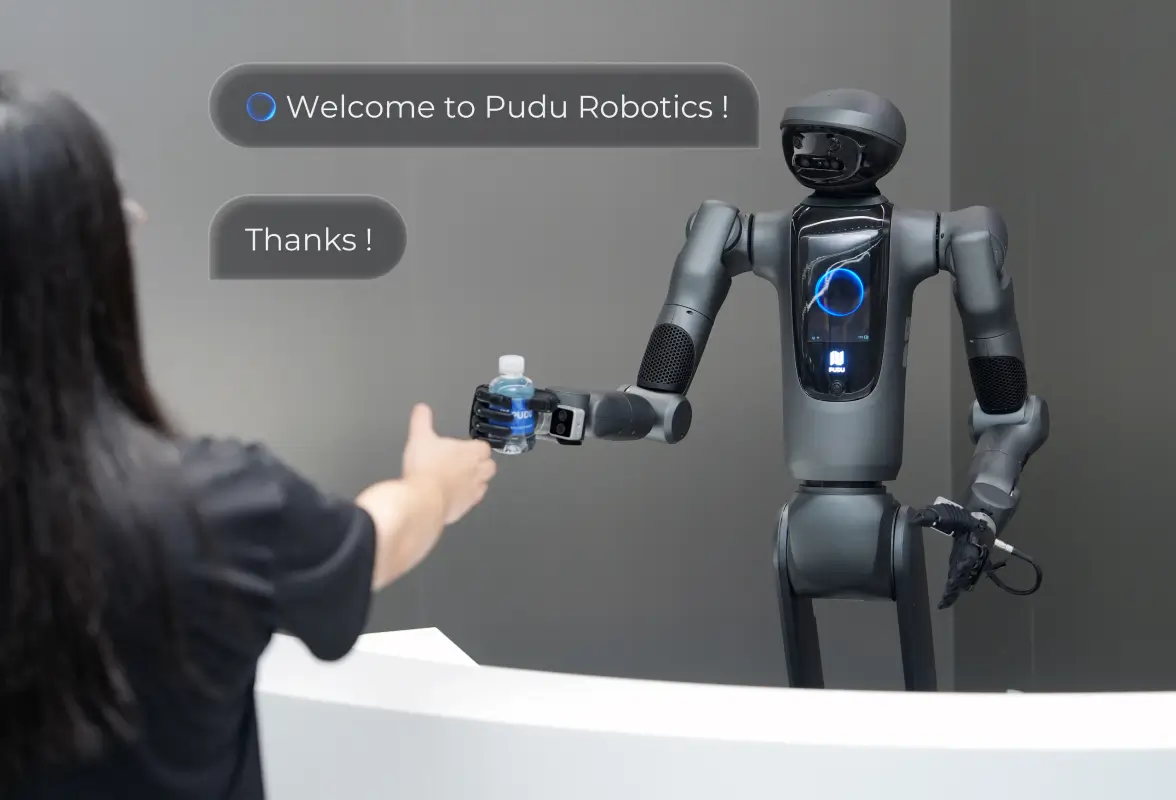
자연스러운 상호 작용, 빠른 응답
AI 음성 대화를 지원하며 사용자의 의도를 정확하게 파악하고 작업을 정밀하게 수행합니다.
생체 모사 바디, 신뢰할 수 있는 생산성
생체 모사 바디, 전방위 작업 수행
팔당 80cm 도달 거리, 0~2m의 수직 작업 범위 및 최대 20kg의 총 가반 하중을 갖춘 7자유도 휴머노이드 암을 탑재했습니다. 180° 회전 허리를 통해 다방향 작업이 가능합니다.
촉각 감지, 정밀한 제어
고정밀 촉각 센서가 접촉 위치와 힘을 실시간으로 감지합니다. 밀리미터 단위의 반복 정밀도로 정밀한 조작을 지원합니다. *선택 사양 엔드 이펙터에는 그리퍼 및 덱스터러스 핸드가 포함됩니다. 실제 센서 구성은 다를 수 있습니다.
유연한 충전, 연장된 작동 시간
듀얼 배터리 설계를 통해 최대 4시간의 작동 시간을 제공하며, 핫스왑, 작동 중 충전, 배터리 자가 교체 기능을 갖추어 24시간 연중무휴 작동을 지원합니다.
포괄적인 인식, 안전한 협업
전후방 LiDAR와 시각, 촉각 및 청각 감지를 통해 복잡한 환경에서도 정밀한 내비게이션과 실시간 장애물 회피가 가능합니다. 밀리초 단위의 순응형 관절 제어로 인간-로봇 협업의 안전성을 향상시킵니다.
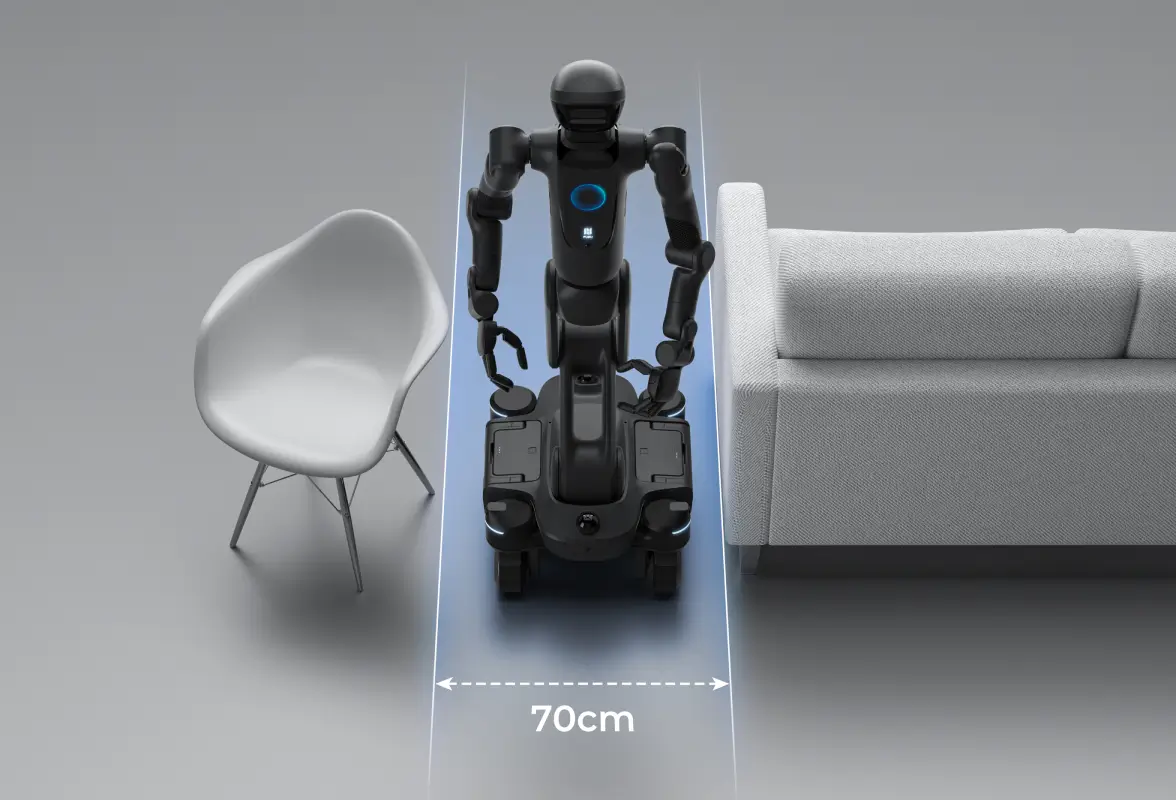
360° 전방향 섀시, 민첩한 이동성
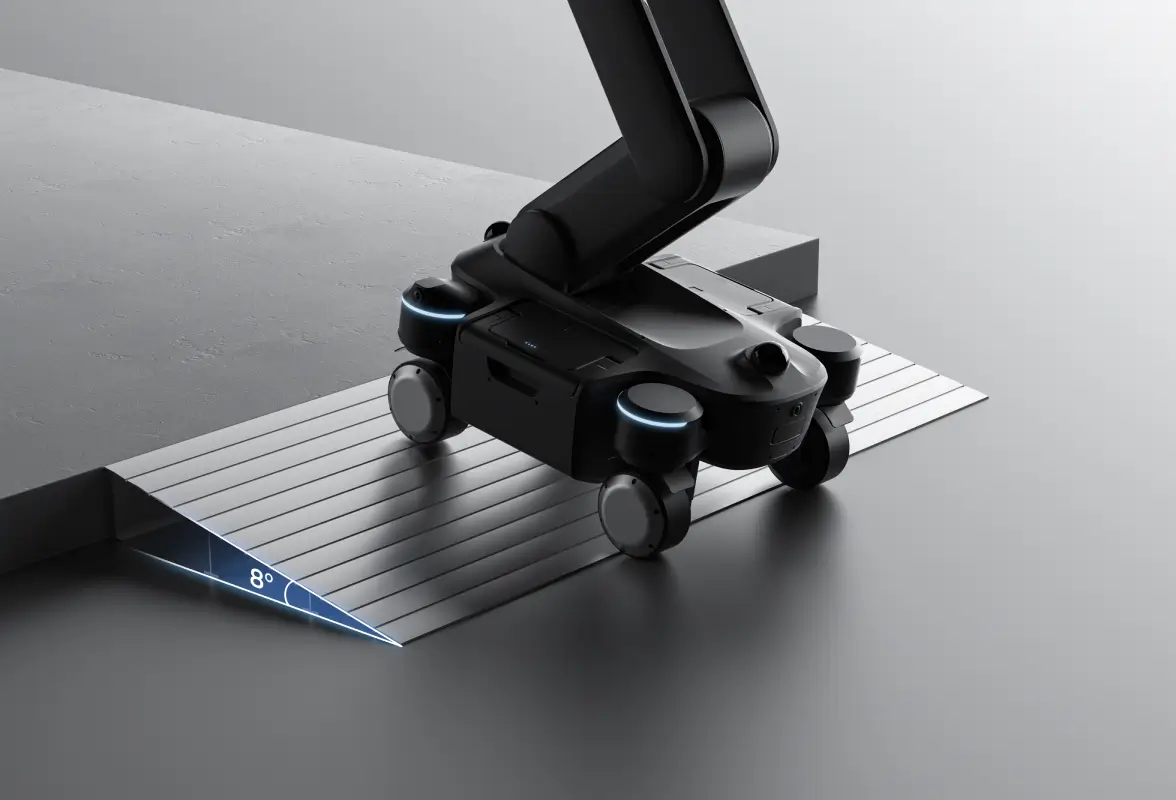
360° 전방향 섀시로 최대 2 m/s 속도를 지원하며, 최대 적재 상태에서도 70 cm 폭 통로와 8° 경사를 주행할 수 있습니다.
개방형 에코시스템, 확장 가능한 역량
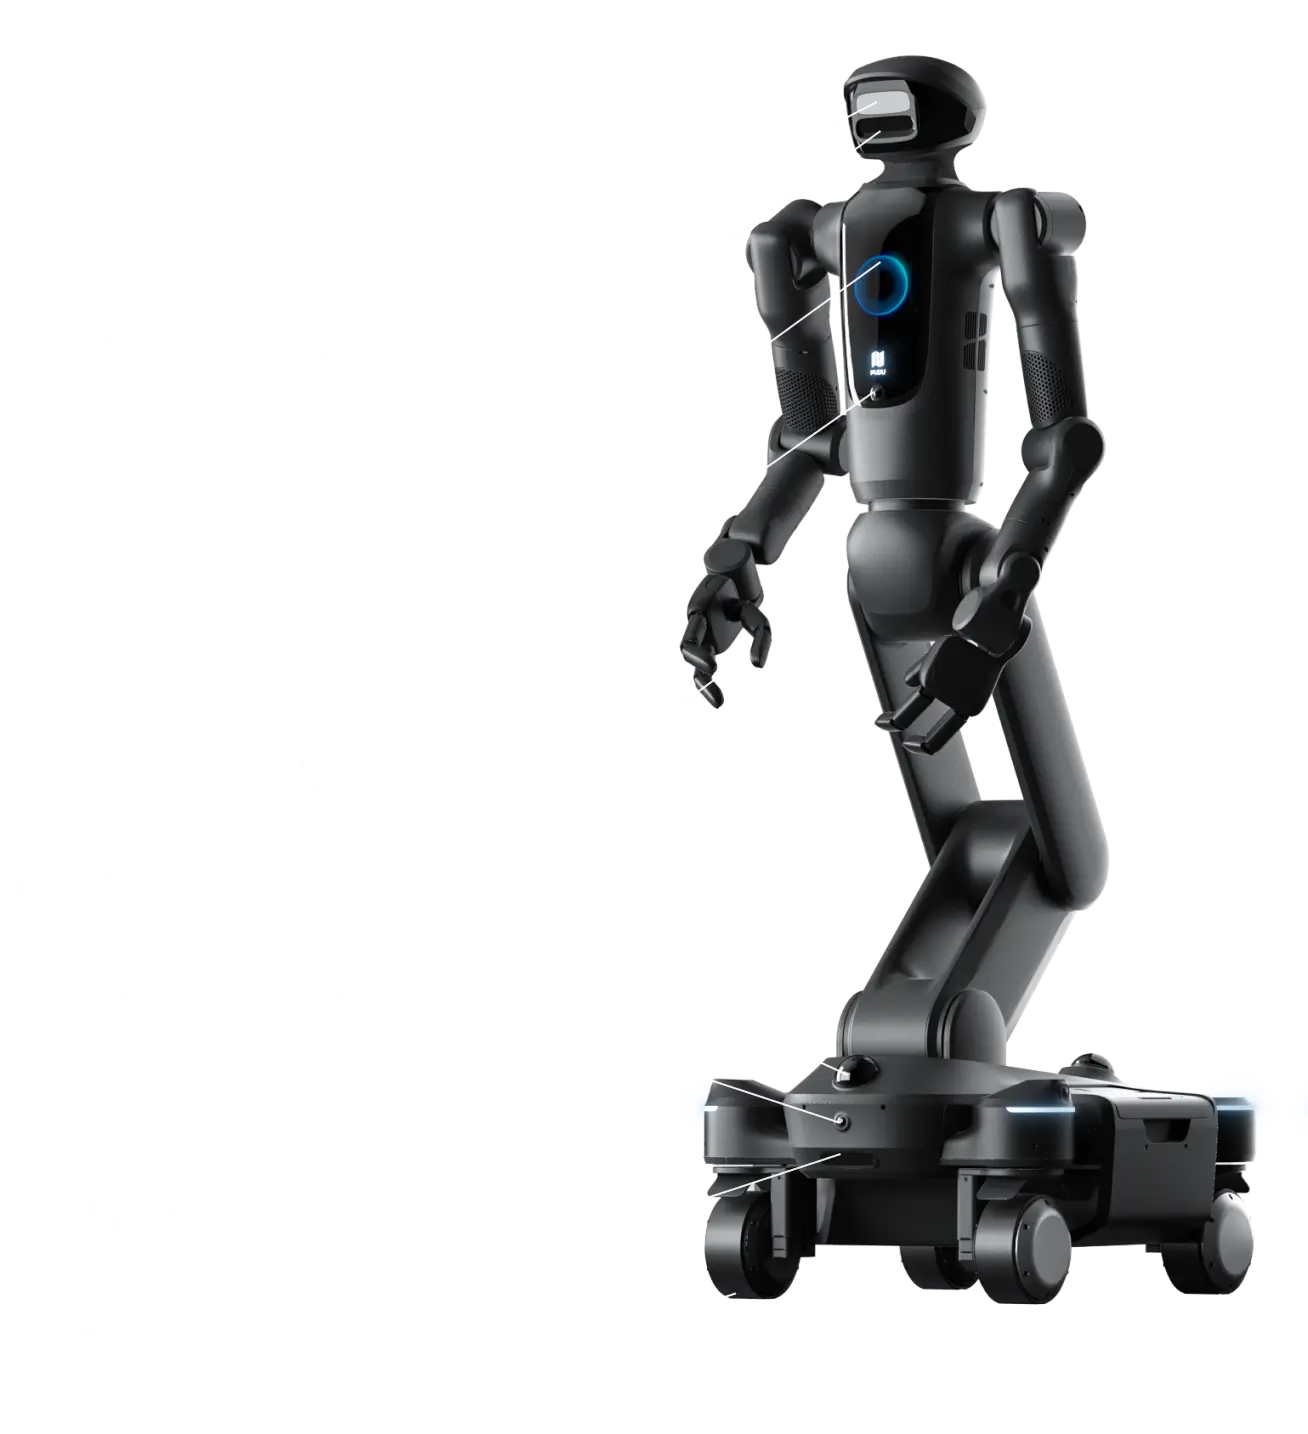
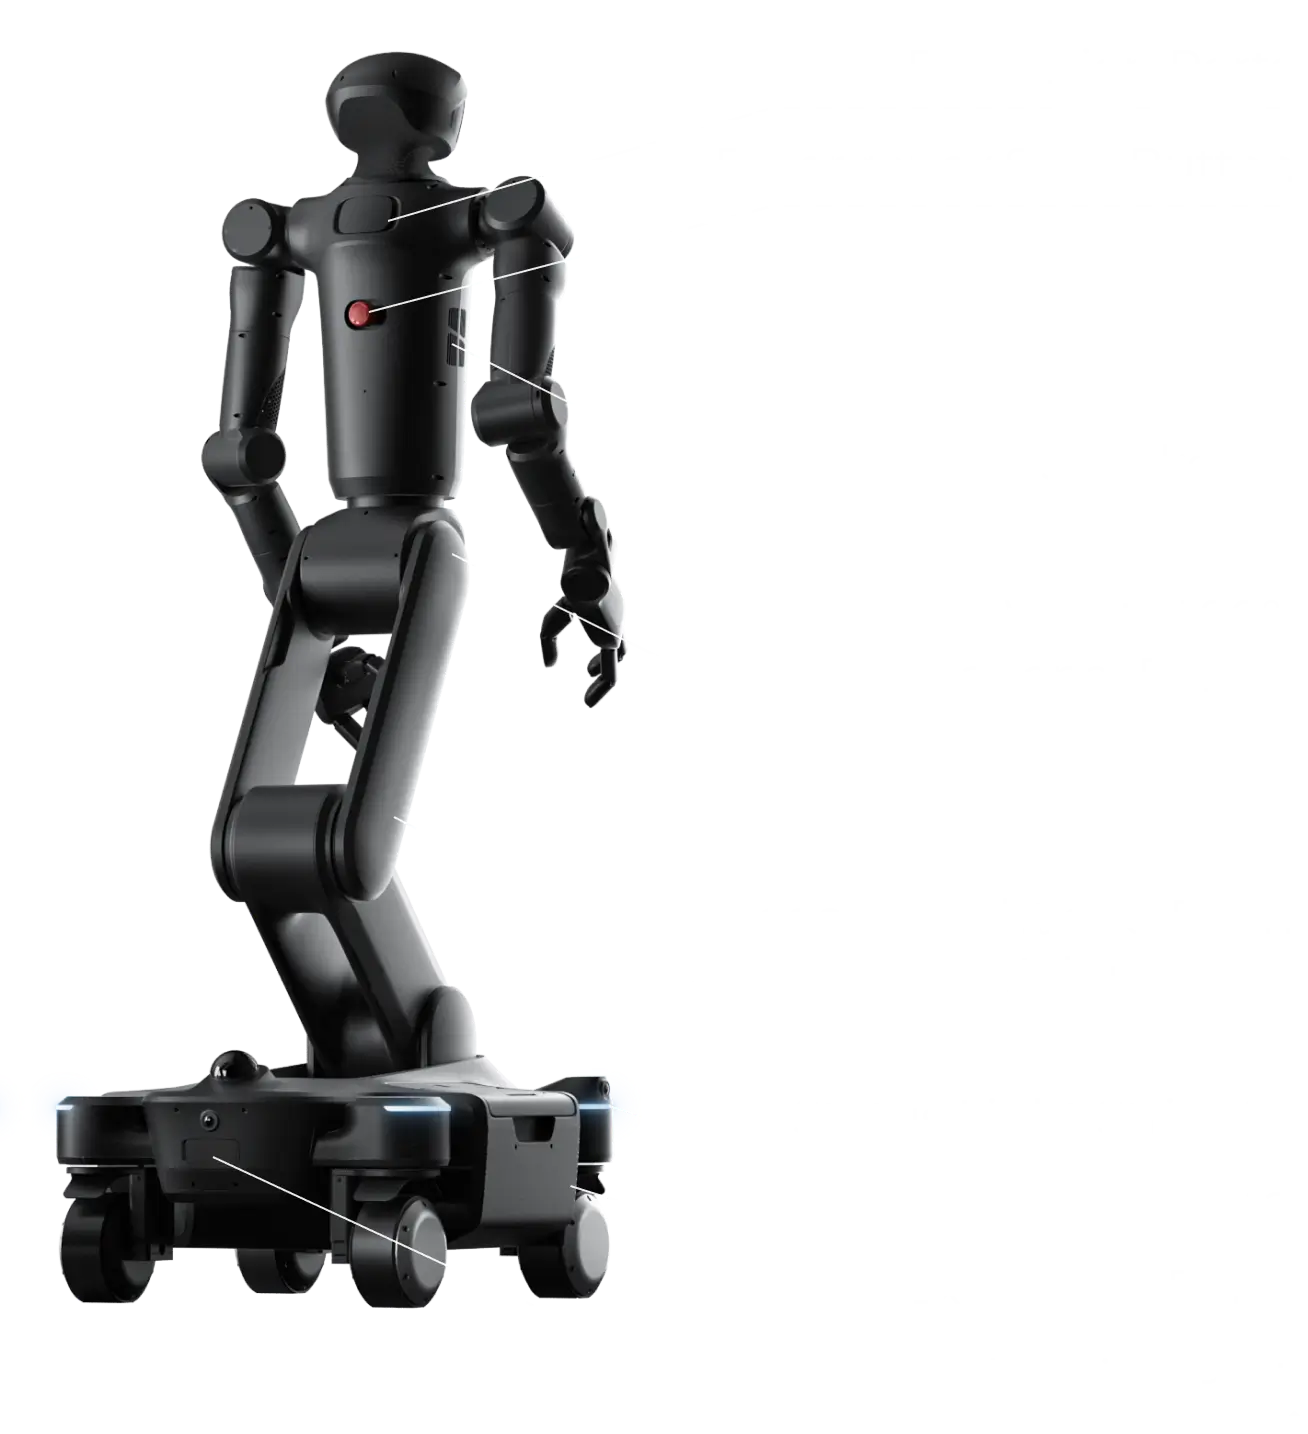
정교한 디자인, 매끄러운 통합
실용적이고 안정적인 형태와 기술에서 영감을 얻은 둥근 윤곽선이 조화를 이루어, 다양한 환경에 자연스럽게 어우러지는 전문적이고 인간 친화적인 로봇 파트너를 완성합니다.
제품 개요
높이
68.9 in(175 cm)
무게
308.6 lbs(140 kg)
단일 암 작업 반경
31.5 in(80 cm)
최대 가반하중
44.1 lbs(20 kg)
작동 시간
≥4시간 (작동 중 충전 지원)
이동 방식
360° 옴니 섀시
최대 속도
6.56 ft/s(2 m/s)
자유도(DoF) *엔드 이펙터 제외
23
연산 능력
275 TOPS
엔드 이펙터
옵션: 그리퍼 / 다관절 로봇 손
문의