




DatenschutzSitemap
Dual-Chip-Rechenleistung
Leistungsstarkes bionisches Design
Präzisionsbetrieb auf Millimeter-Ebene
Dual-LiDAR-Omni-Chassis
Mehrere Sicherheitsmaßnahmen
Unterbrechungsfreier Betrieb rund um die Uhr
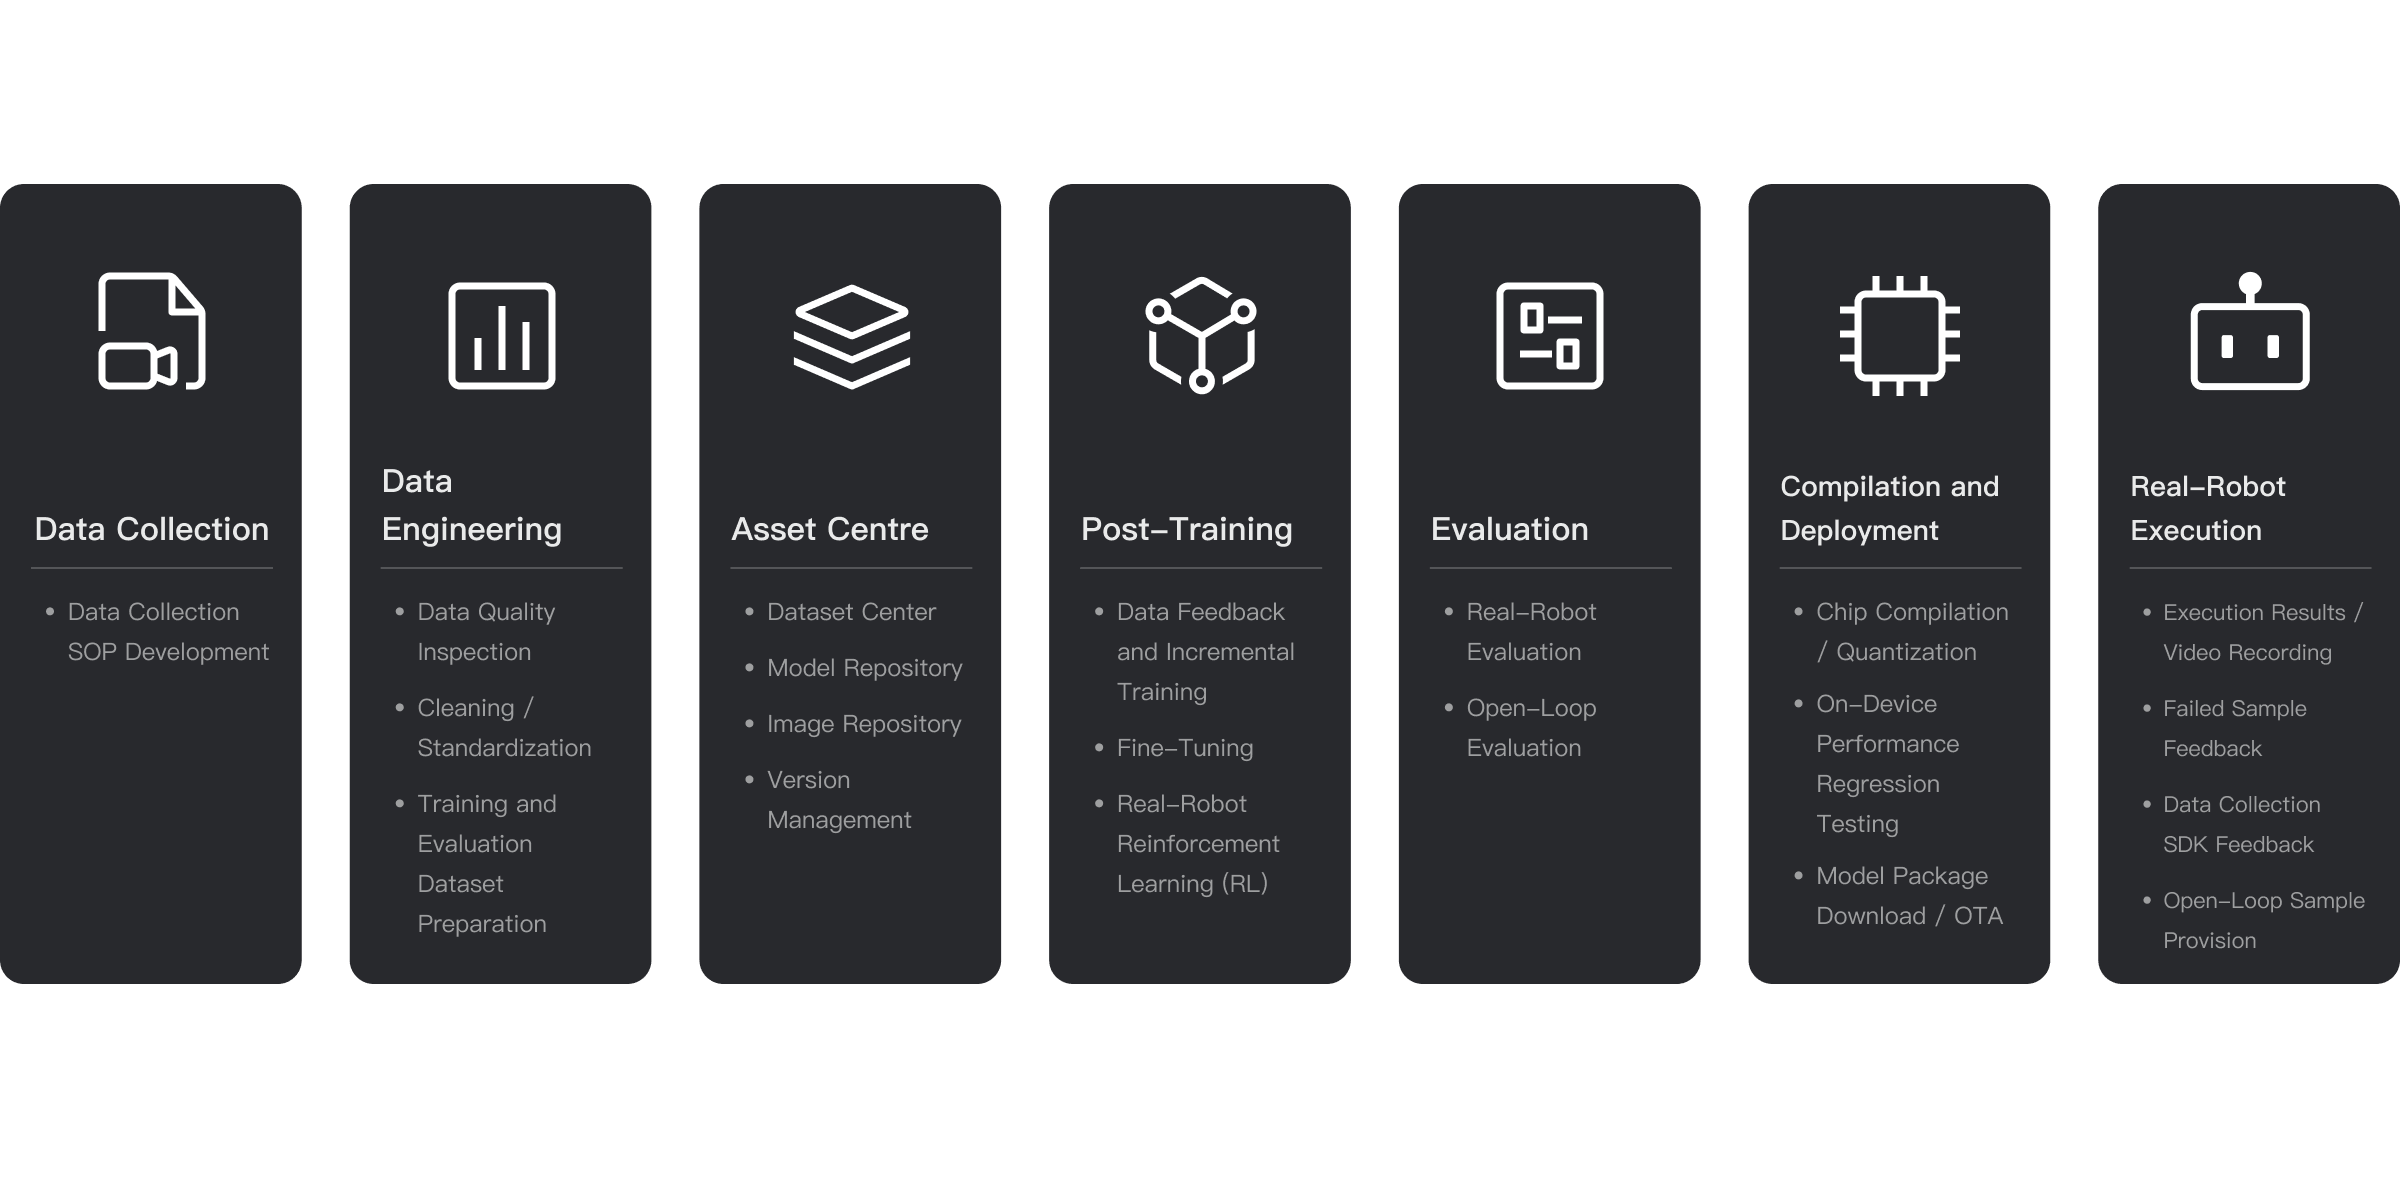
End-to-End-Entwicklungstoolchain
Kontinuierliche Modellentwicklung
Für die reale Welt entwickelt, mit Modellen weiterentwickelt
Angetrieben durch das Embodied-Basismodell PuduFM und gestützt auf Erkenntnisse aus 16 weltweiten Branchen. Auf einer Dual-Chip-Plattform aufgebaut, lernt PUDU D7 kontinuierlich dazu und entwickelt sich durch Aufgaben in der Praxis weiter.
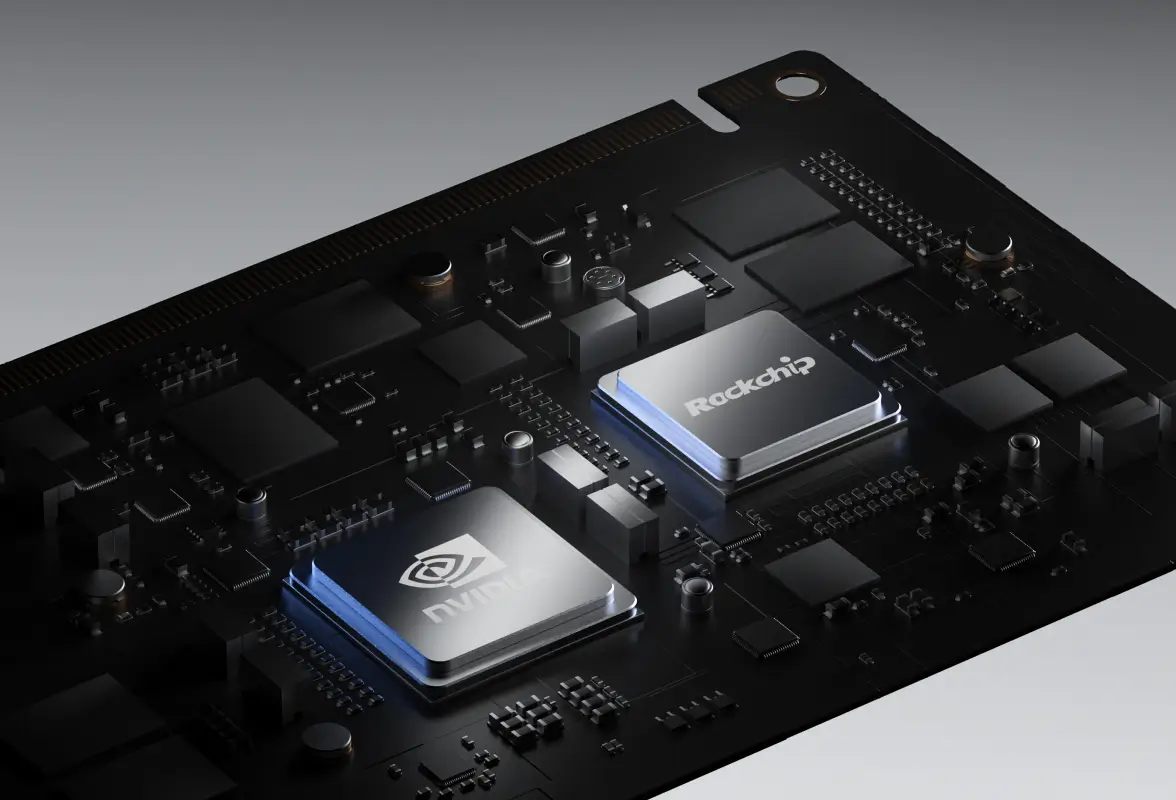
Dual-Chip-Rechenleistung, zuverlässige Performance
Die Dual-Chip-Plattform* aus NVIDIA Jetson Orin + RK 3588 liefert leistungsstarke Rechenkapazität für einen kontinuierlich stabilen Betrieb. *Unterstützt individuelle Upgrades auf Chips mit höheren Spezifikationen.
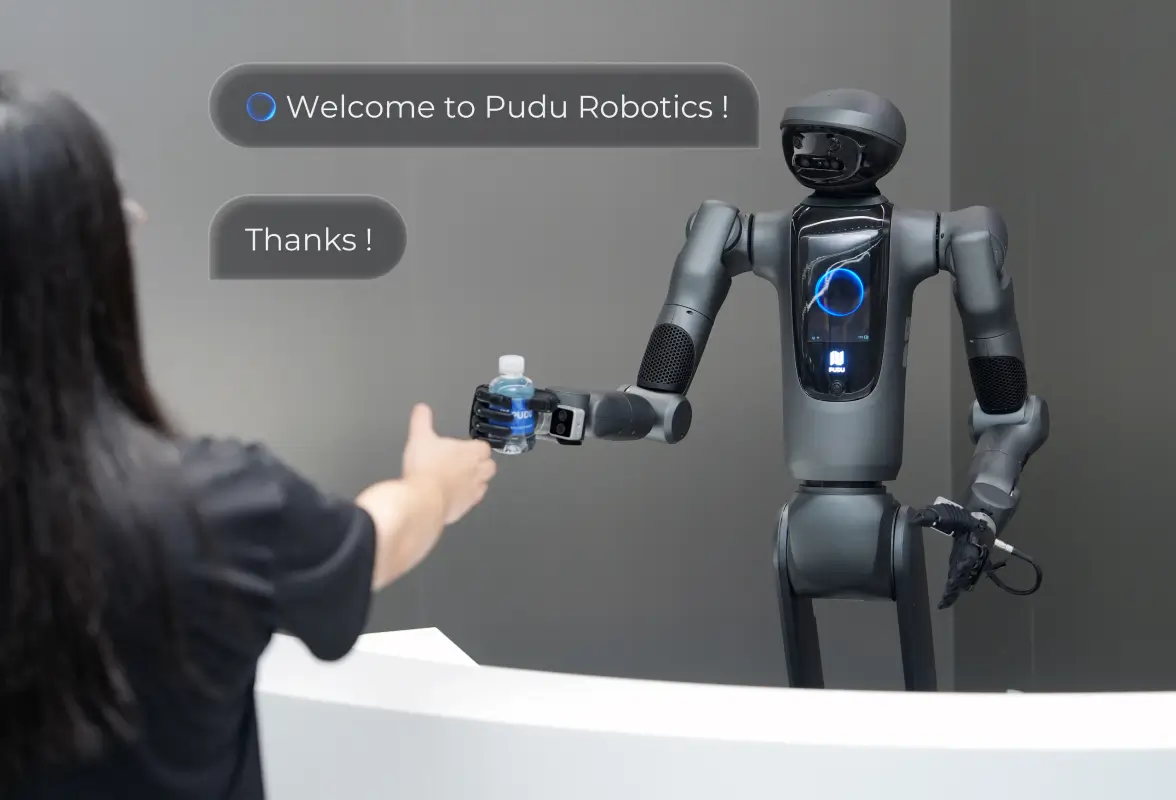
Natürliche Interaktion, schnelle Reaktion
Unterstützt KI-Sprachkonversationen, versteht die Absichten der Nutzer präzise und führt Aufgaben exakt aus.
Biomimetischer Körper, zuverlässige Produktivität
Biomimetischer Körper, vollumfänglicher Einsatzbereich
Humanoide Arme mit 7 Freiheitsgraden (DoF), 80 cm Reichweite pro Arm, 0–2 m vertikaler Reichweite und bis zu 20 kg Gesamtnutzlast. Eine um 180° drehbare Taille ermöglicht multidirektionales Arbeiten.
Taktile Sensorik, präzise Steuerung
Hochpräzise taktile Sensoren erfassen Kontaktposition und Kraft in Echtzeit. Wiederholgenauigkeit im Millimeterbereich ermöglicht präzises Manipulieren. *Zu den optionalen Endeffektoren gehören Greifer und geschickte Hände. Die tatsächliche Sensorkonfiguration kann variieren.
Flexibles Laden, verlängerte Laufzeit
Das Doppel-Batterie-Design bietet bis zu 4 Stunden Laufzeit mit Hot-Swap-Funktion, Laden im laufenden Betrieb und automatischem Batteriewechsel für den 24/7-Betrieb.
Umfassende Wahrnehmung, sichere Kollaboration
LiDAR vorne und hinten mit visueller, taktiler und auditiver Sensorik ermöglicht eine präzise Navigation und Hindernisvermeidung in Echtzeit in komplexen Umgebungen. Eine nachgiebige Gelenkregelung im Millisekundenbereich erhöht die Sicherheit bei der Mensch-Roboter-Kollaboration.
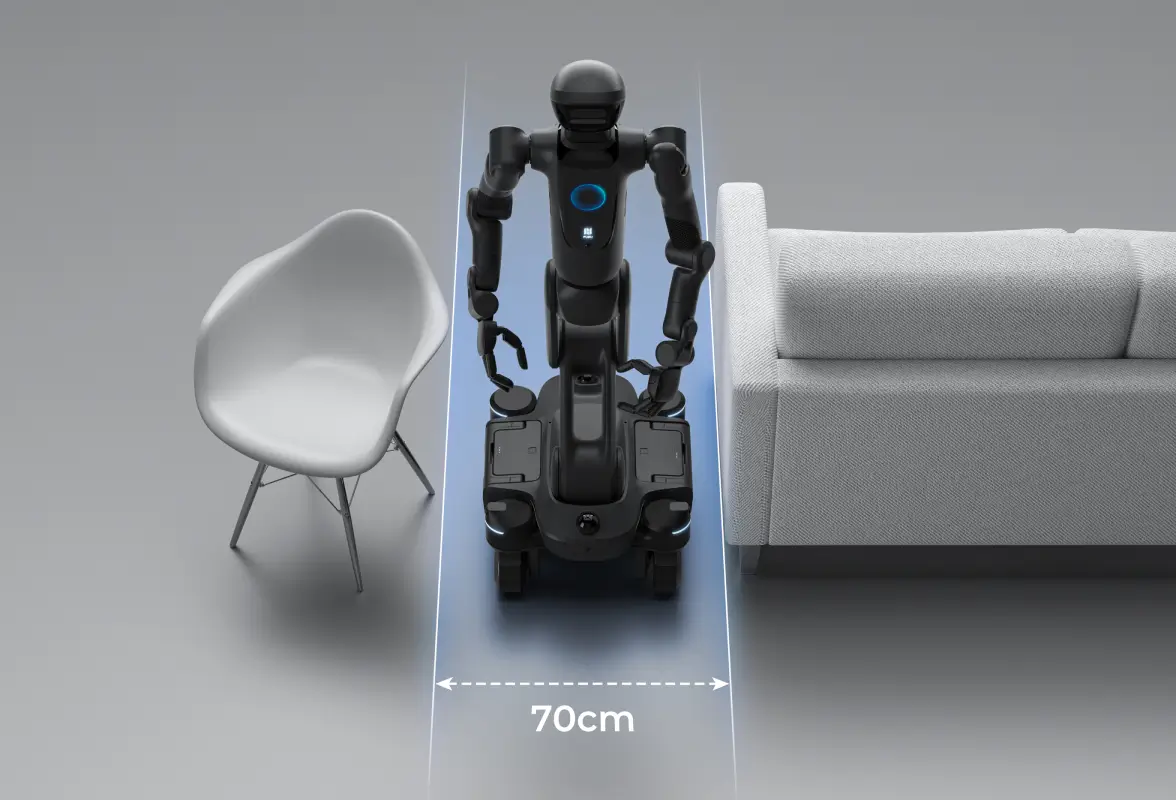
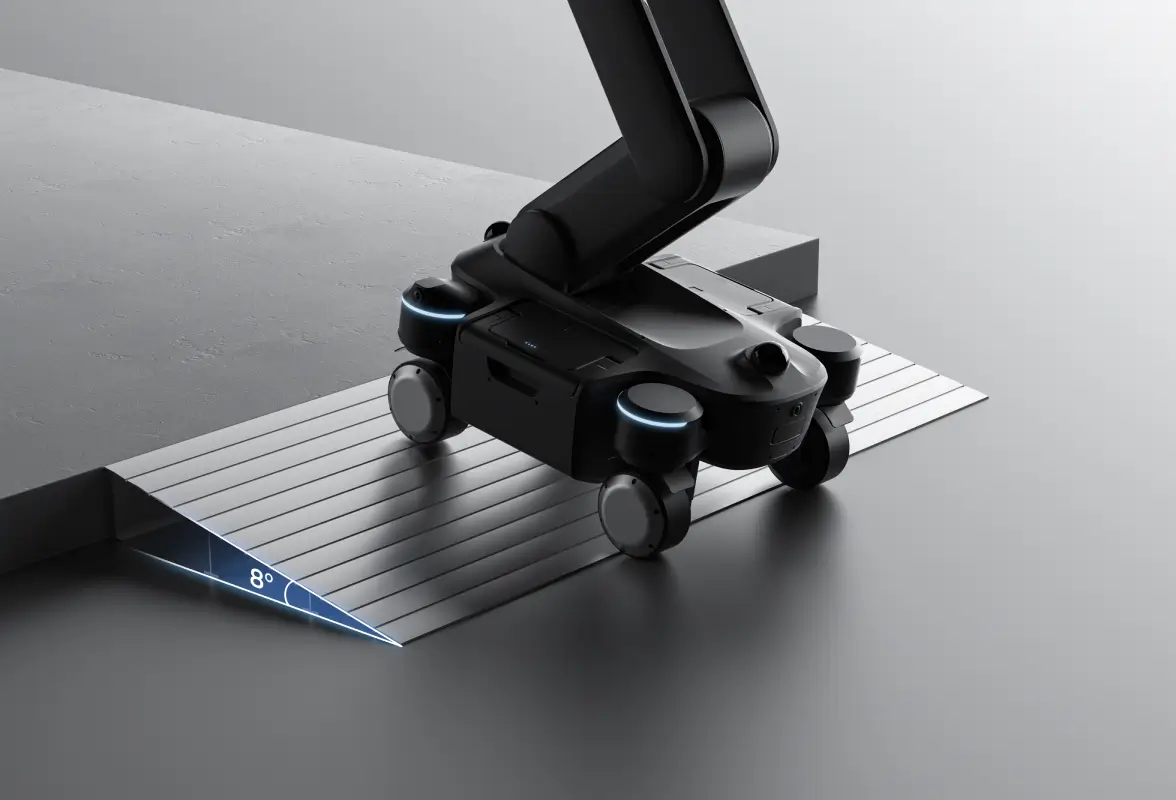
360°-Omni-Chassis, agile Mobilität
360°-Omni-Chassis, meistert bei voller Beladung 70 cm breite Passagen und 8°-Steigungen bei einer Höchstgeschwindigkeit von bis zu 2 m/s.
Offenes Ökosystem, erweiterbare Funktionen
Universelle Entwicklungsplattform
Bietet SDKs sowie APIs, unterstützt Peripherie- und Hardware-Erweiterungen und deckt Bewegungssteuerung, Umgebungswahrnehmung, Manipulation sowie Mensch-Roboter-Interaktion ab. Ermöglicht integrierte Hardware-Software-Entwicklung und die schnelle Erstellung maßgeschneiderter Anwendungen.
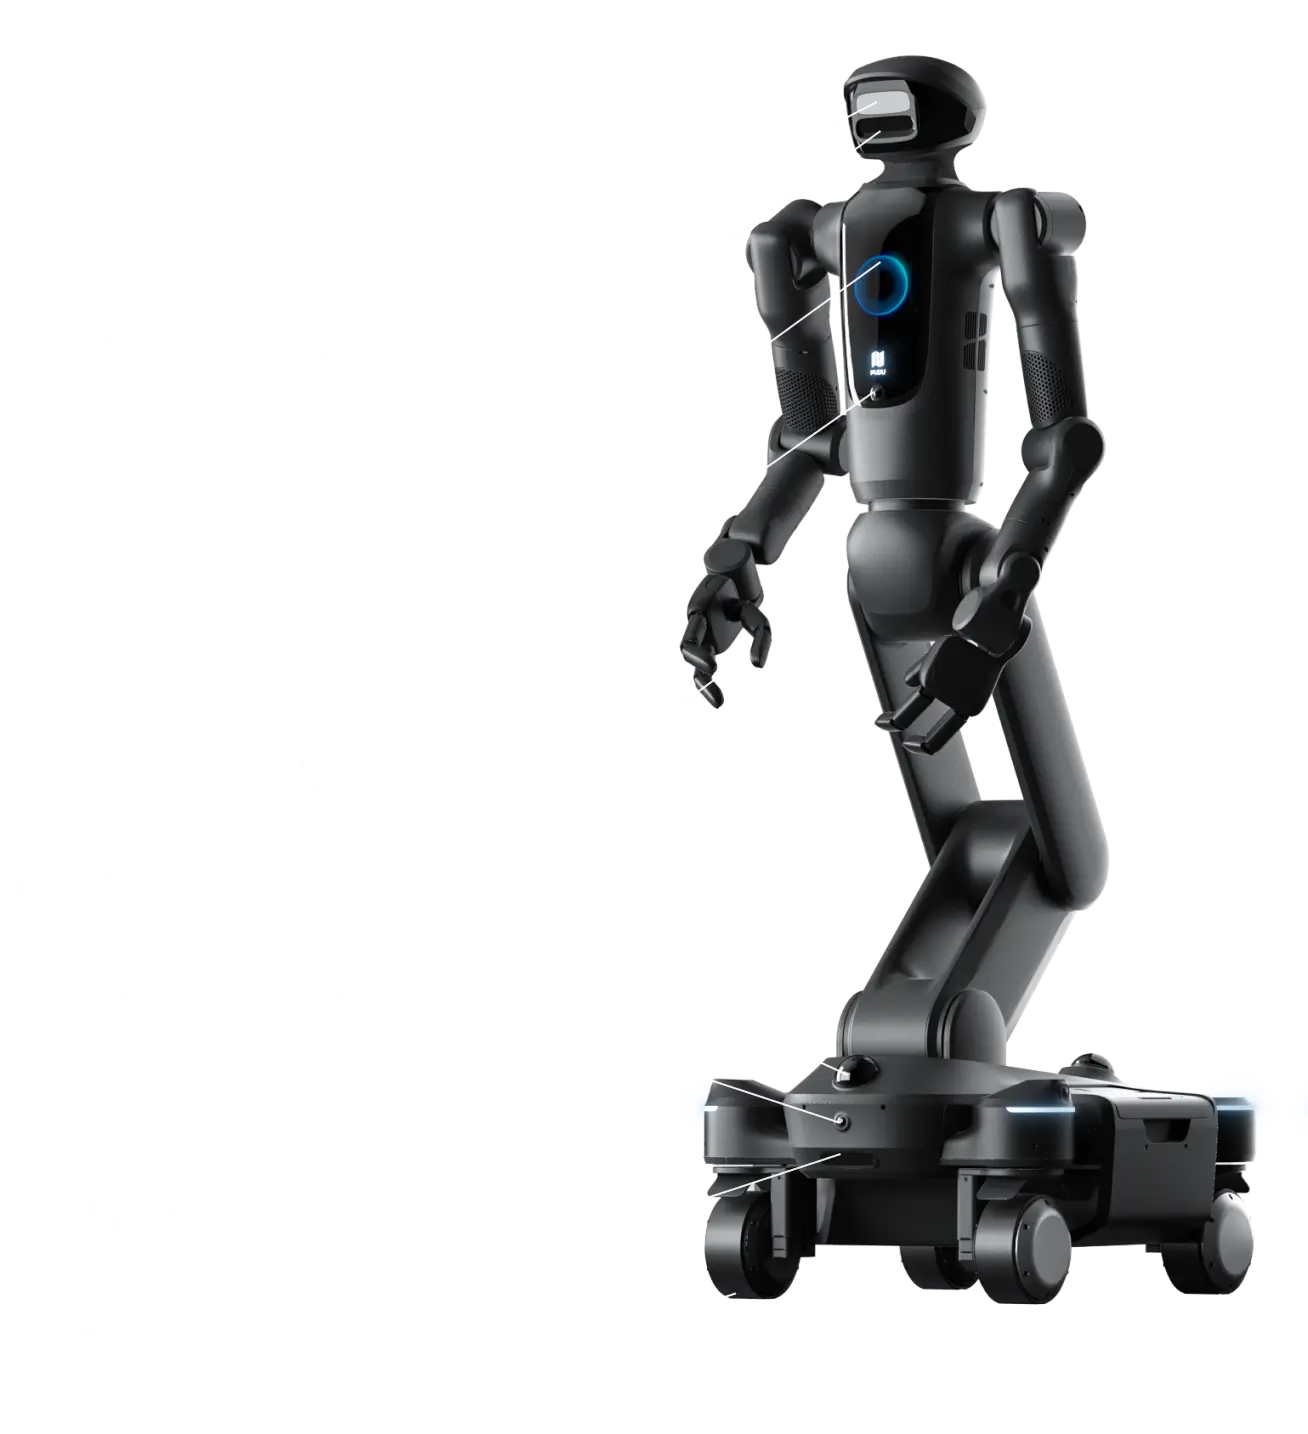
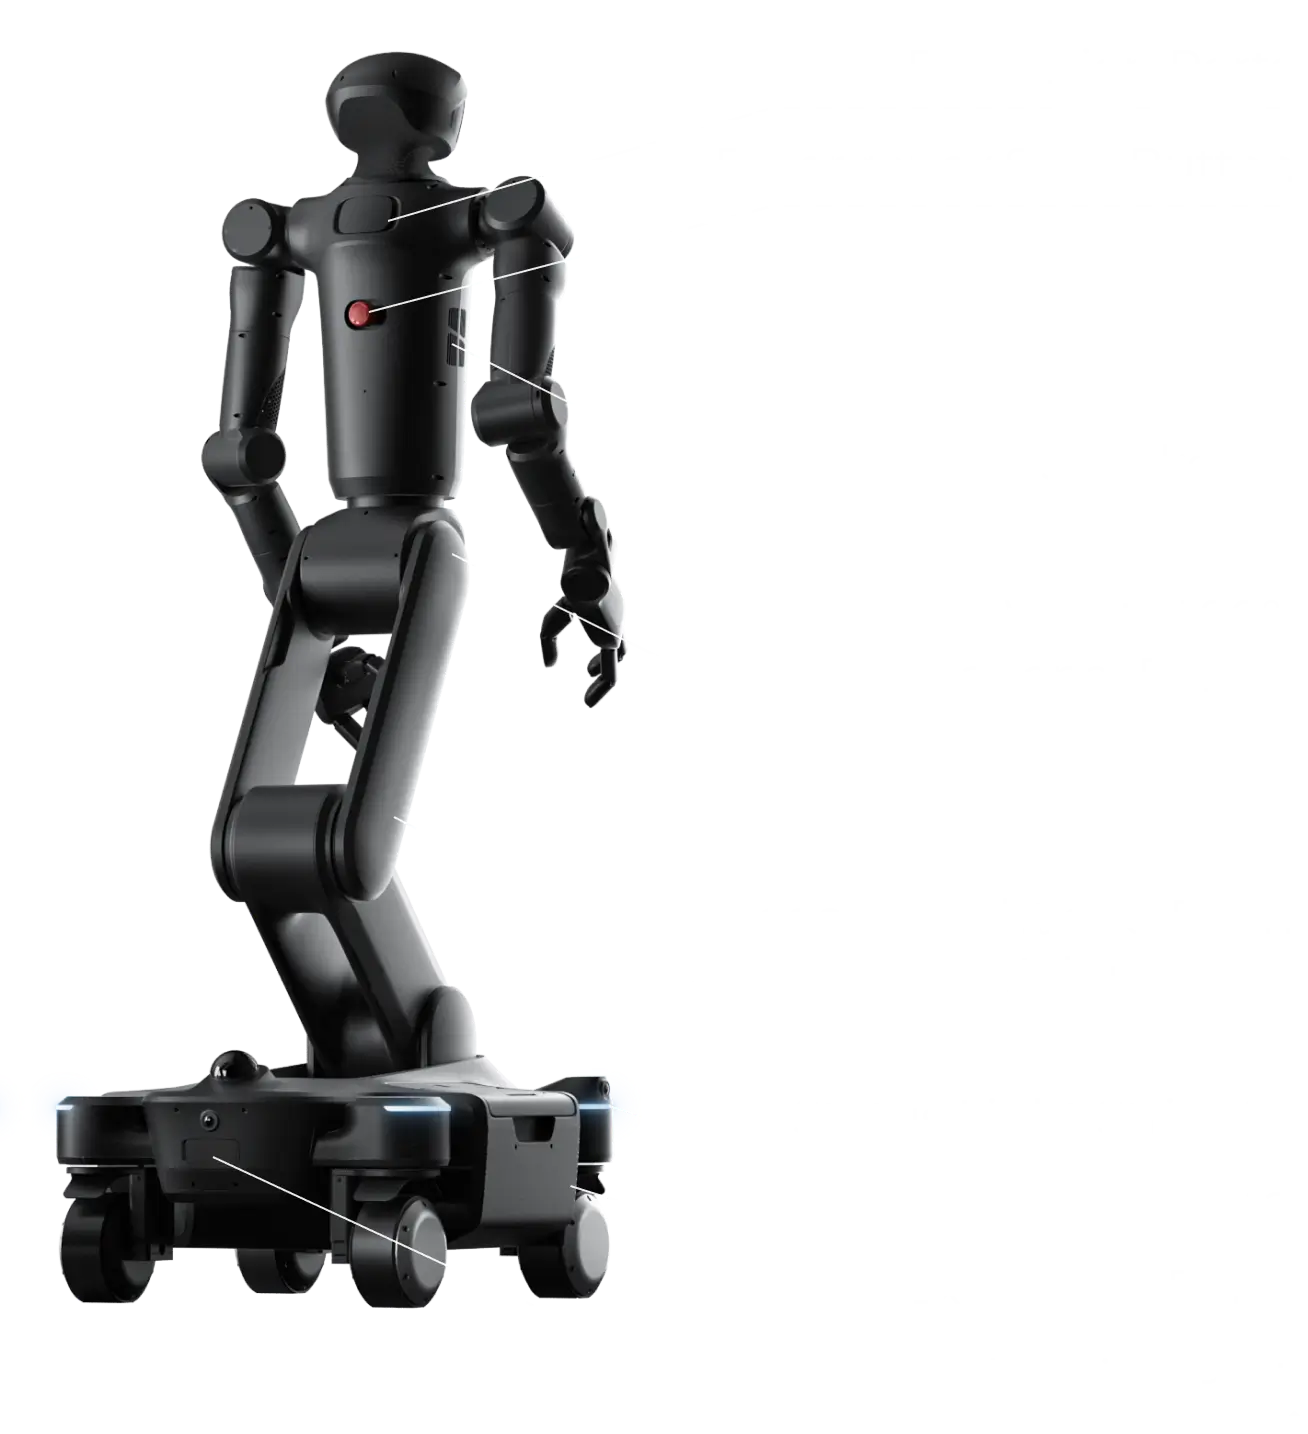
Raffiniertes Design, nahtlose Integration
Eine praktische, stabile Form trifft auf technologieinspirierte, abgerundete Konturen und schafft so einen professionellen, menschenfreundlichen Roboter-Partner, der sich nahtlos in unterschiedlichste Umgebungen einfügt.
Produktübersicht
Höhe
68,9 Zoll(175 cm)
Gewicht
308,6 lbs(140 kg)
Einarm-Reichweite
31,5 Zoll(80 cm)
Maximale Traglast
44,1 lbs(20 kg)
Betriebsdauer
≥ 4 h (Unterstützt Laden während des Betriebs)
Mobilitätsmodus
360°-Omni-Chassis
Höchstgeschwindigkeit
6,56 ft/s(2 m/s)
DoF (Freiheitsgrade)*ohne Endeffektoren
23
Rechenleistung
275 TOPS
Endeffektoren
Optional: Greifer / dexteröse Roboterhand
Kontakt