




Politique de confidentialité de Pudu RoboticsPlan du site
Puissance de calcul à double puce
Conception biomimétique haute performance
Fonctionnement d'une précision millimétrique
Châssis omnidirectionnel à double LiDAR
Multiples mesures de sécurité
Fonctionnement continu 24 h/24 et 7 j/7
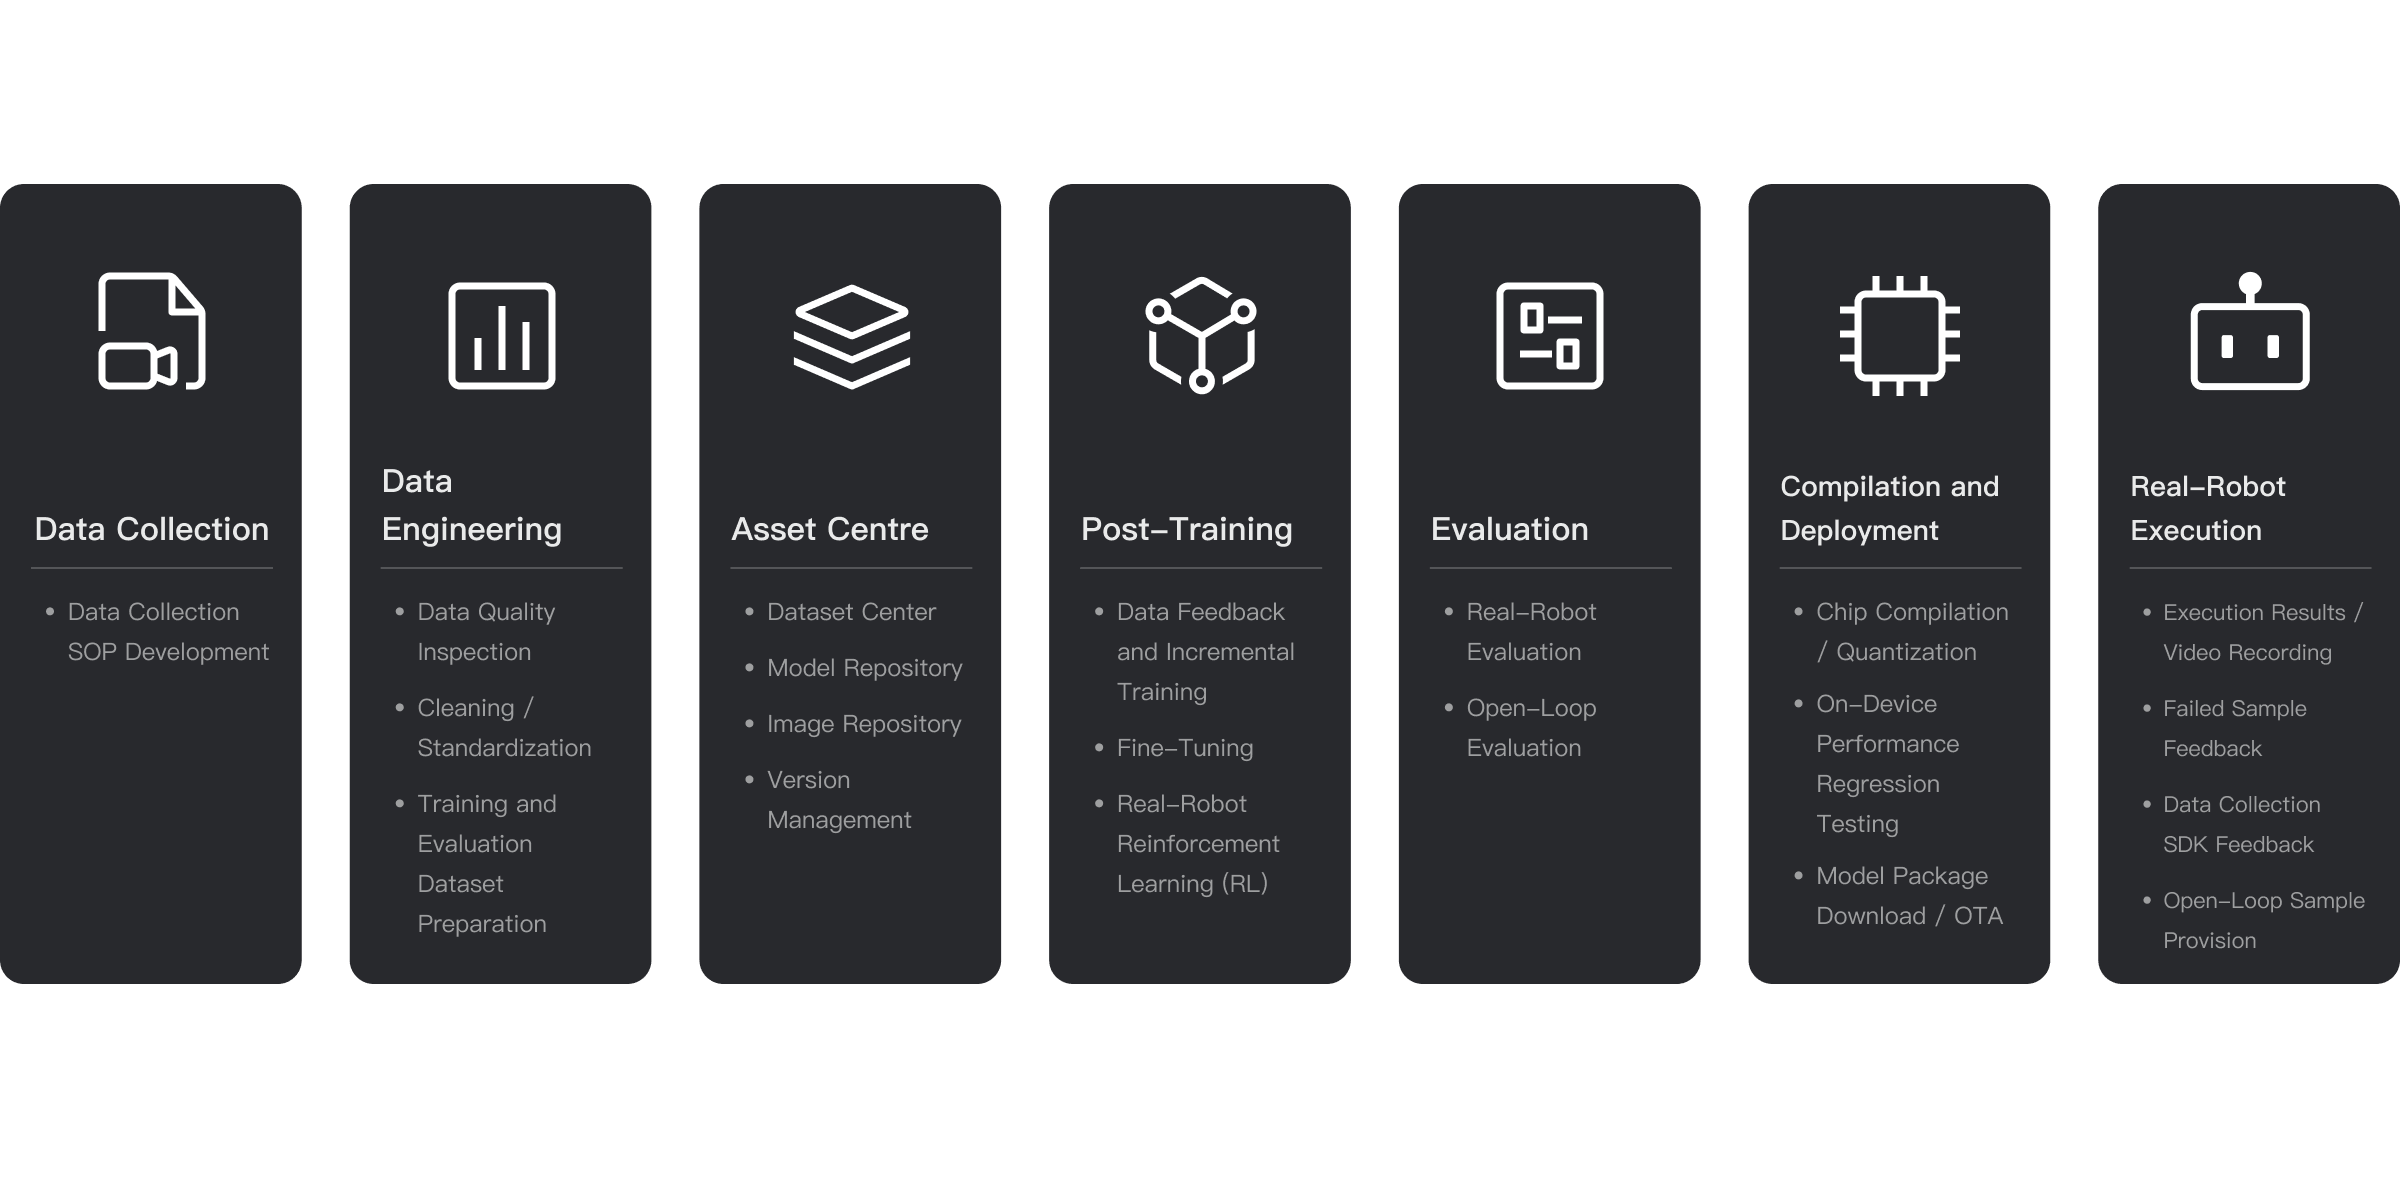
Chaîne d'outils de développement de bout en bout
Évolution continue des modèles
Conçu pour le monde réel, évoluant avec les modèles
Propulsé par le modèle fondamental incarné PuduFM, enrichi par les connaissances de 16 secteurs à travers le monde. Conçu sur une plateforme à double puce, le PUDU D7 apprend et évolue en continu grâce à des tâches concrètes.
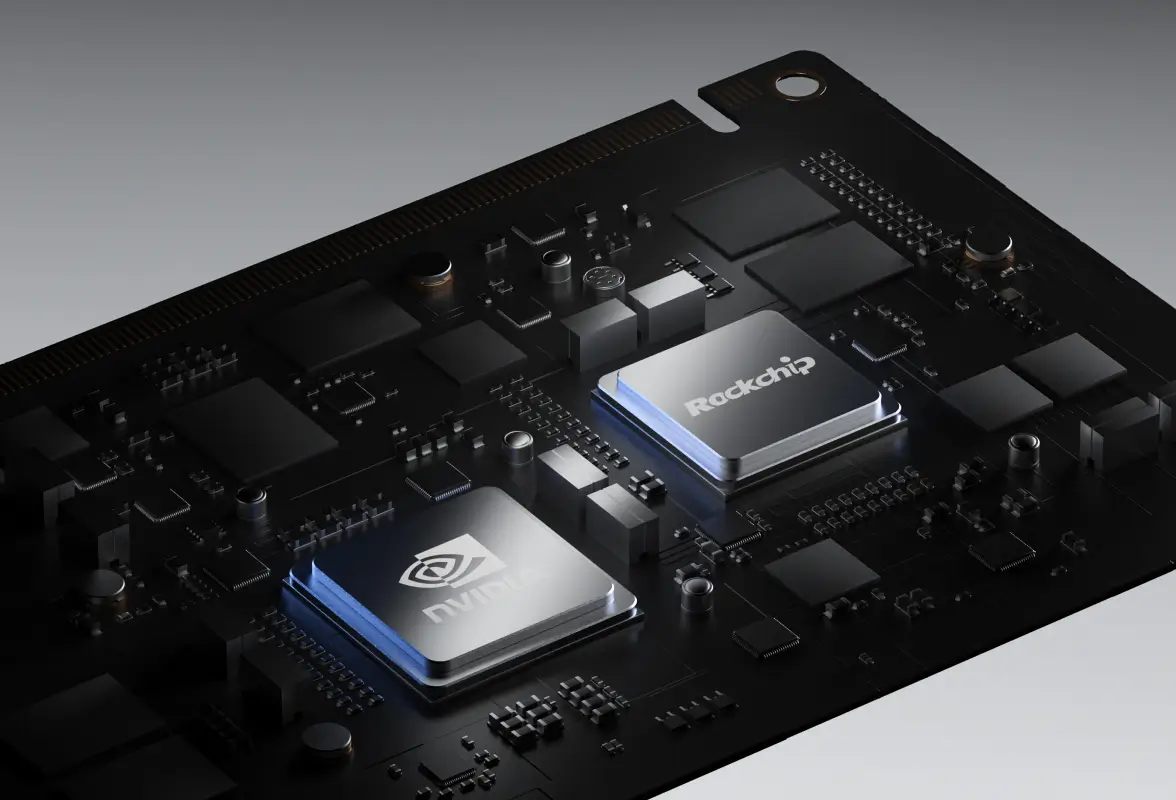
Puissance de calcul à double puce, performances fiables
La plateforme à double puce NVIDIA Jetson Orin + RK 3588* offre une puissance de calcul élevée pour un fonctionnement stable et continu. *Prend en charge des mises à niveau personnalisées vers des puces aux spécifications supérieures.
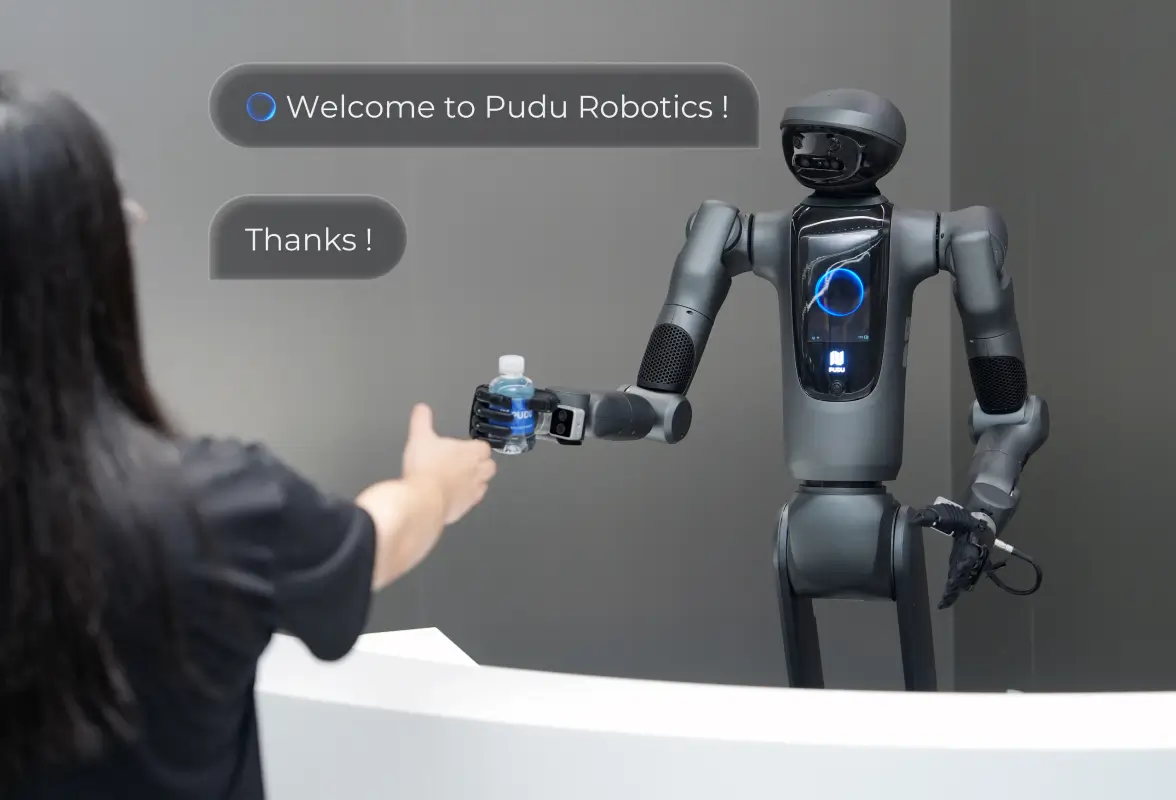
Interaction naturelle, réponse rapide
Prend en charge les conversations vocales par IA, comprend avec précision l'intention de l'utilisateur et exécute rigoureusement les tâches.
Corps biomimétique, productivité fiable
Corps biomimétique, fonctionnement sur toute l'amplitude
Bras humanoïdes à 7 DDL avec une portée de 80 cm par bras, une portée verticale de 0 à 2 m et jusqu'à 20 kg de charge utile totale. Une taille rotative à 180° permet un fonctionnement multidirectionnel.
Détection tactile, contrôle précis
Des capteurs tactiles de haute précision détectent la position de contact et la force en temps réel. Une répétabilité millimétrique permet une manipulation précise. *Les effecteurs terminaux optionnels incluent des préhenseurs et des mains dextres. La configuration réelle des capteurs peut varier.
Recharge flexible, autonomie prolongée
La conception à double batterie offre jusqu'à 4 heures d'autonomie, avec remplacement à chaud, recharge en cours de fonctionnement et échange automatique de batterie pour un fonctionnement 24 h/24 et 7 j/7.
Perception globale, collaboration sécurisée
Les LiDAR avant et arrière, combinés à des capteurs visuels, tactiles et auditifs, permettent une navigation précise et un évitement d'obstacles en temps réel dans des environnements complexes. La commande d'articulation souple à l'échelle de la milliseconde renforce la sécurité lors de la collaboration homme-robot.
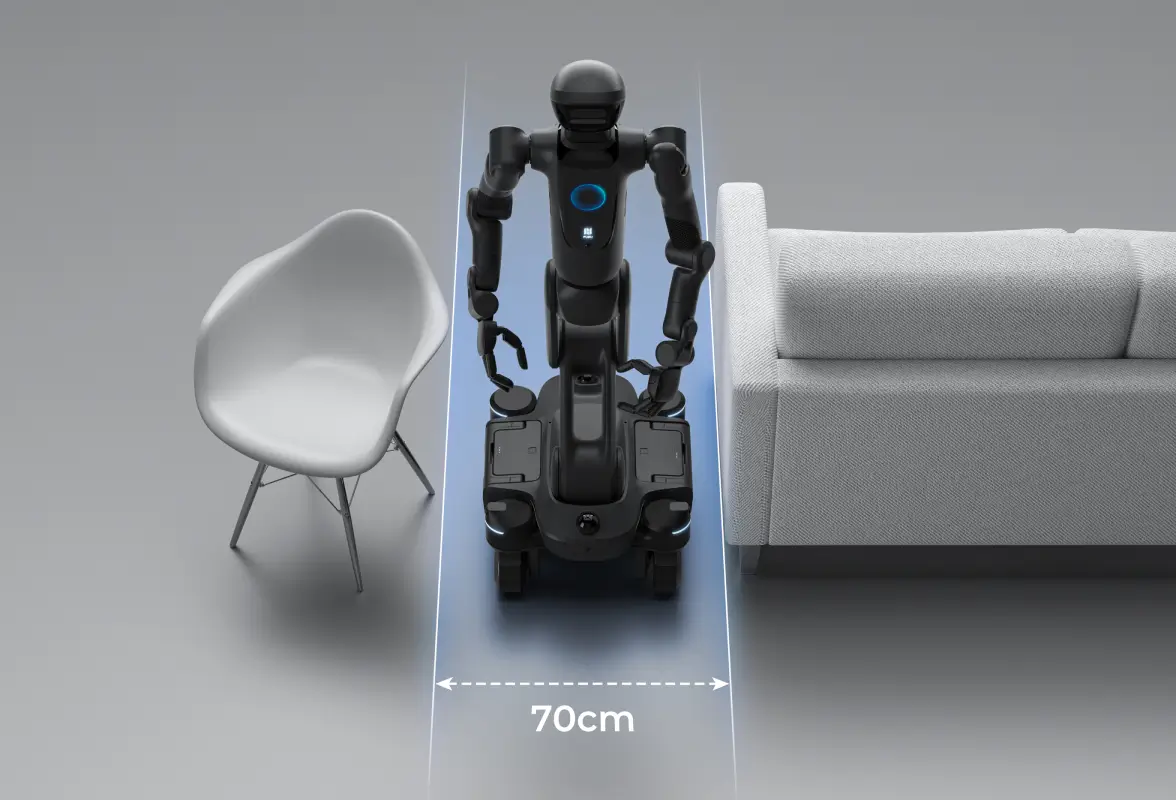
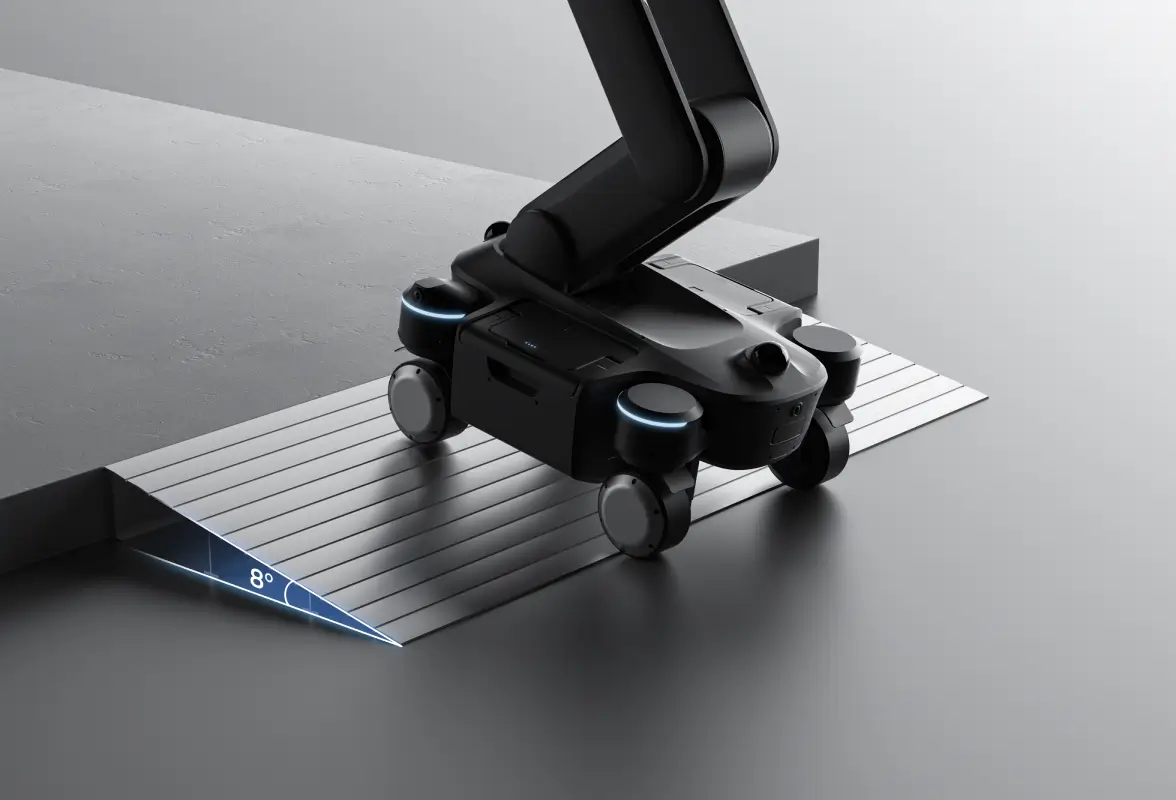
Châssis omnidirectionnel 360°, mobilité agile
Châssis omnidirectionnel 360°, franchit des passages de 70 cm de large et des pentes de 8° à pleine charge, avec une vitesse de pointe allant jusqu'à 2 m/s.
Écosystème ouvert, fonctionnalités extensibles
Plateforme de développement polyvalente
Fournit des kits de développement logiciel (SDK) et des API, prend en charge l'extension de périphériques et de matériel, et couvre le contrôle des mouvements, la perception de l'environnement, la manipulation ainsi que l'interaction homme-robot. Permet un développement matériel-logiciel intégré et la création rapide d'applications personnalisées.
Chaîne d'outils de développement de bout en bout
Une chaîne d'outils tout-en-un couvrant la collecte de données, le contrôle qualité et le nettoyage, l'entraînement et l'évaluation de modèles, la quantification, la compilation et le déploiement, permettant un flux de travail en boucle fermée « données → modèle → robot » avec les données propres aux clients.
Design raffiné, intégration fluide
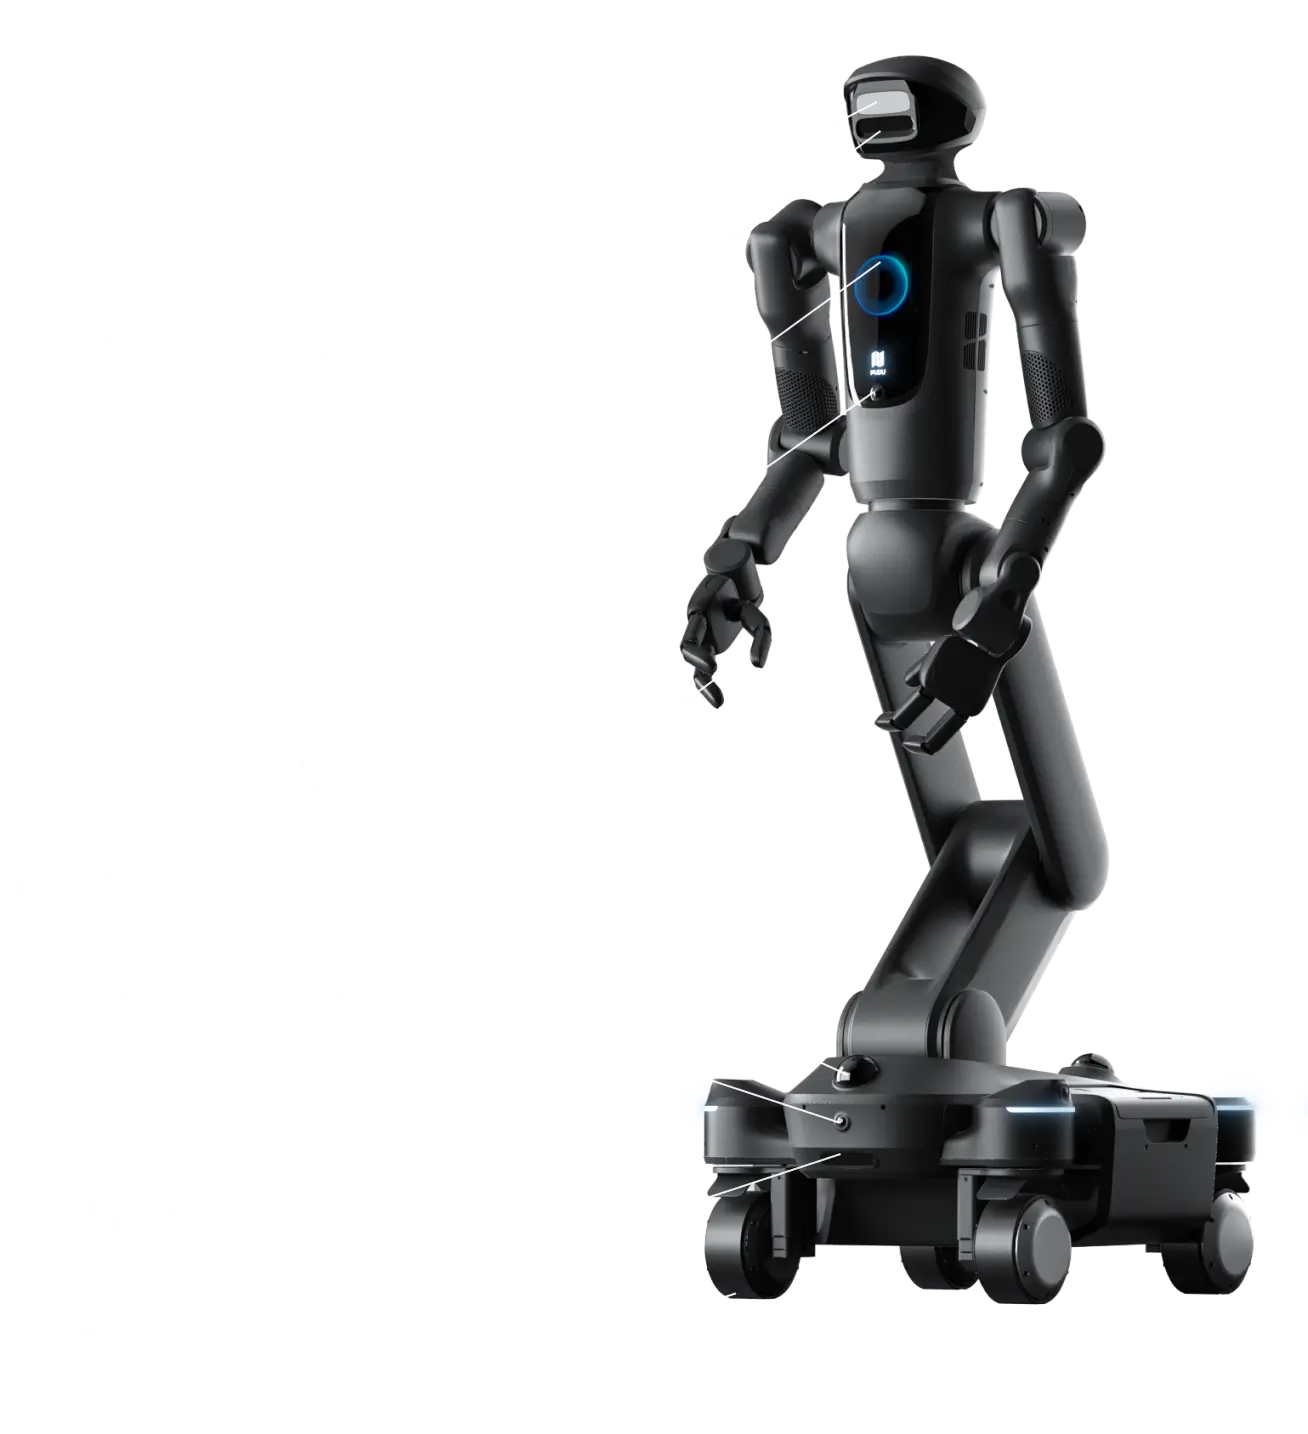
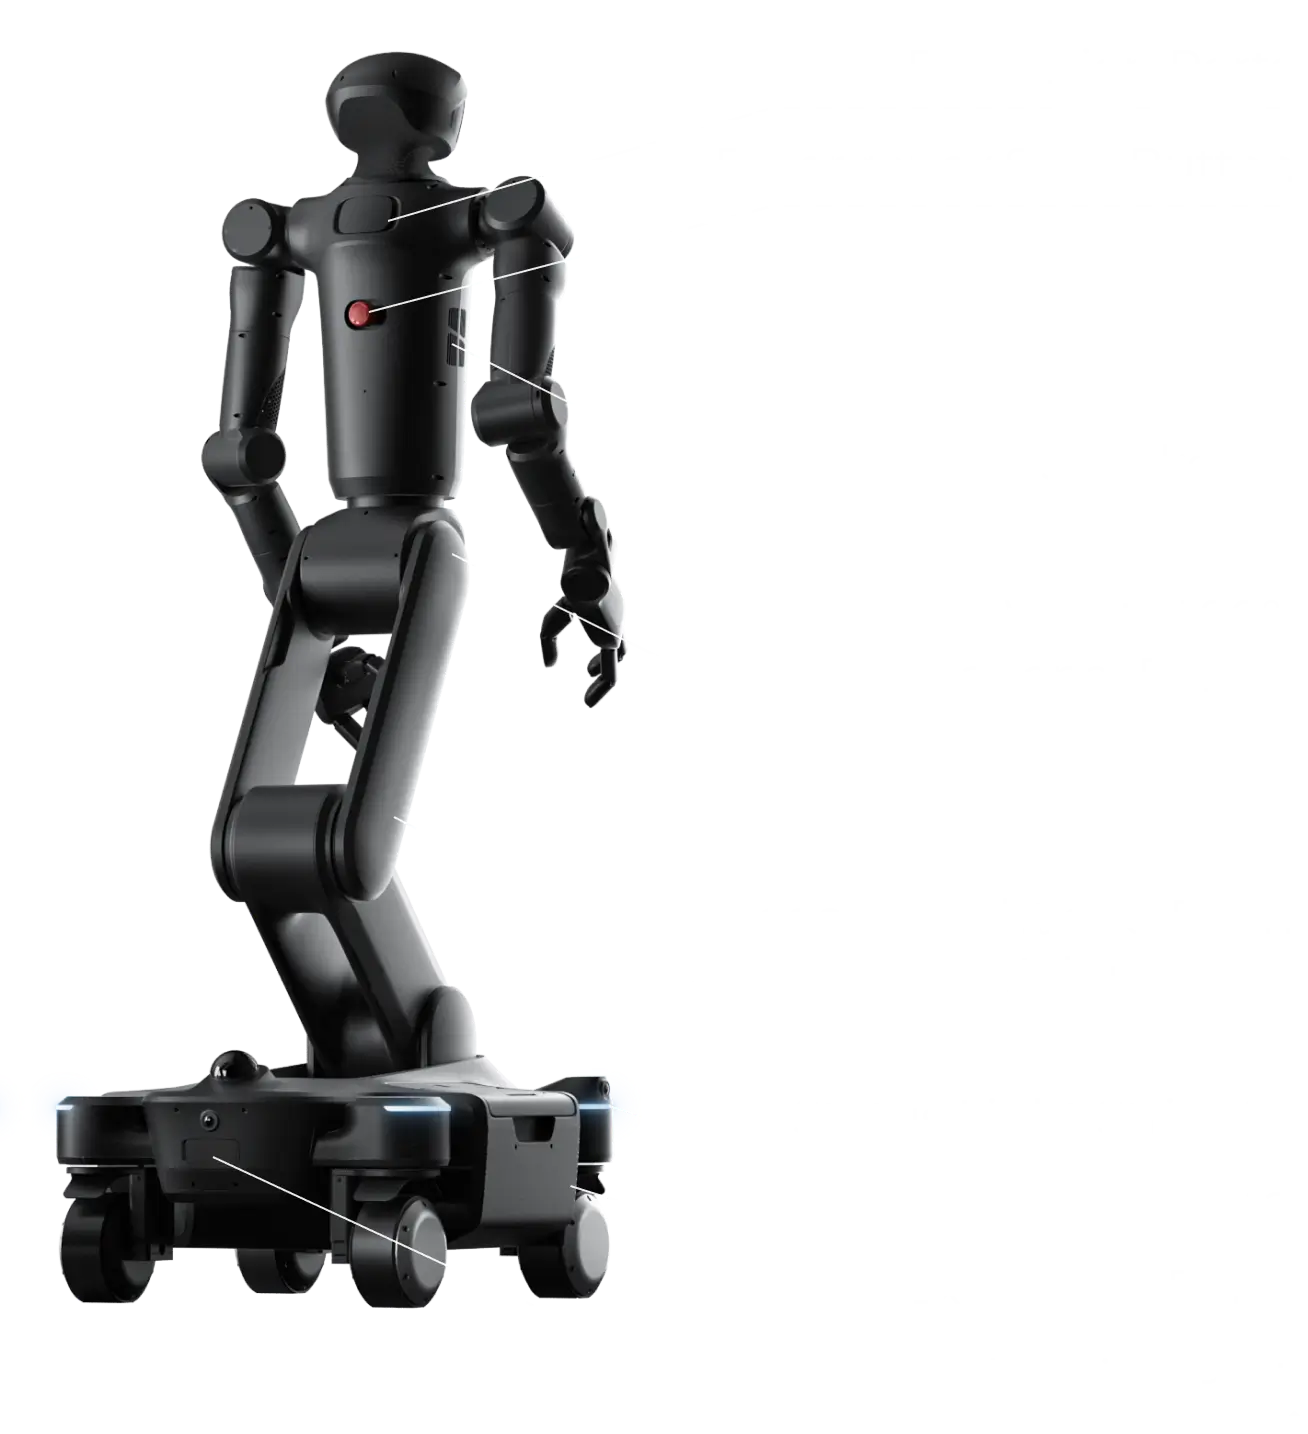
Une forme pratique et stable s'allie à des contours arrondis d'inspiration technologique pour créer un partenaire robotique professionnel et convivial, qui s'intègre naturellement dans divers environnements.
Présentation du produit
Hauteur
68,9 po (175 cm)
Poids
308,6 lb (140 kg)
Portée d'un seul bras
31,5 po (80 cm)
Charge utile maximale
44,1 lb(20 kg)
Autonomie de fonctionnement
≥ 4 h (Prend en charge la recharge en cours de fonctionnement)
Mode de déplacement
Châssis omnidirectionnel 360°
Vitesse maximale
6,56 ft/s(2 m/s)
DDL (degrés de liberté) *hors effecteurs terminaux
23
Puissance de calcul
275 TOPS
Effecteurs terminaux
En option : pince / main robotique dextre
Contactez-nous